Skip to content

Technical cases

Guide de conception de robots humanoïdes iRobotCAM de Yueqing Technology : Comment concevoir et simuler le modèle dynamique d’un robot humanoïde

Xpeng, Seres, GAC, Honor et d’autres géants des secteurs automobile et électronique grand public se sont successivement lancés dans le domaine de l’intelligence incarnée, contribuant ainsi à la popularité croissante des robots humanoïdes. Parallèlement, de nombreux scénarios d’application pour ces… Read More »Guide de conception de robots humanoïdes iRobotCAM de Yueqing Technology : Comment concevoir et simuler le modèle dynamique d’un robot humanoïde

Application iRobotCAM pour chien robot : augmentation de la charge du chien robot, génération de modèles dynamiques et mise en œuvre de la formation par simulation

Résumé : La capacité de charge est une fonctionnalité essentielle des chiens robots et un élément clé de leur entraînement et de leur simulation afin de répondre aux besoins de divers environnements d’application. Cet article utilise le logiciel de conception intelligente… Read More »Application iRobotCAM pour chien robot : augmentation de la charge du chien robot, génération de modèles dynamiques et mise en œuvre de la formation par simulation

Comment réaliser un traitement laser de haute précision à l’aide du logiciel de programmation hors ligne iRobotCAM

La technologie laser offre un large éventail d’applications, sa principale force résidant dans son excellent rapport coût-précision. Prenons l’exemple des applications robotiques : deux points clés sont essentiels à la réalisation d’un traitement laser robotisé. Premièrement, le robot doit répondre aux… Read More »Comment réaliser un traitement laser de haute précision à l’aide du logiciel de programmation hors ligne iRobotCAM

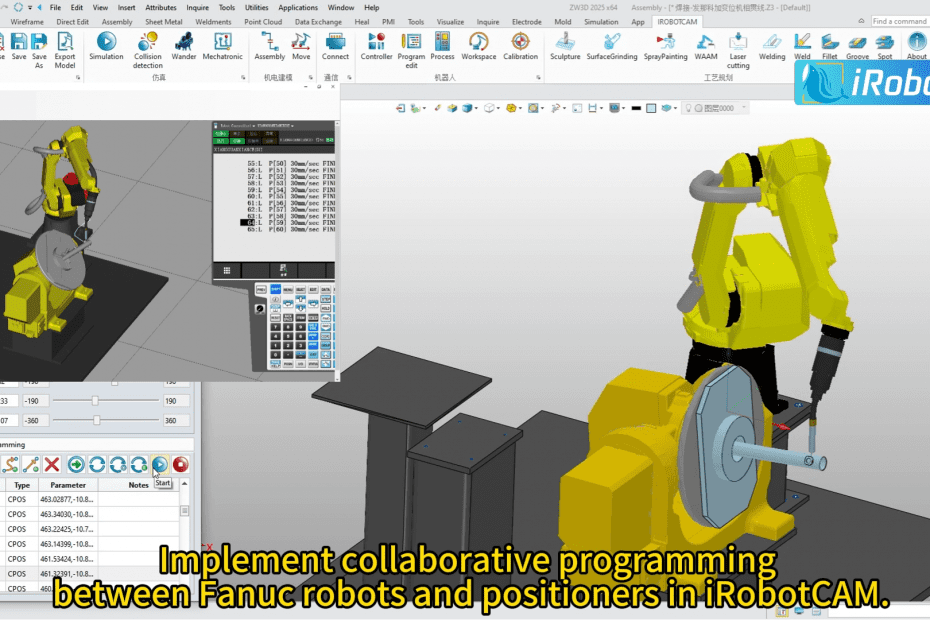
Démarrage rapide : Comment les robots et positionneurs industriels FANUC peuvent réaliser la programmation collaborative et la simulation du soudage de pièces complexes

Résumé : Le soudage robotisé est une technique courante qui s’est largement répandue dans divers secteurs industriels tels que l’automobile, l’électronique, l’aérospatiale et l’ameublement. Pour les pièces complexes, il implique généralement une programmation collaborative et la simulation de robots industriels et… Read More »Démarrage rapide : Comment les robots et positionneurs industriels FANUC peuvent réaliser la programmation collaborative et la simulation du soudage de pièces complexes

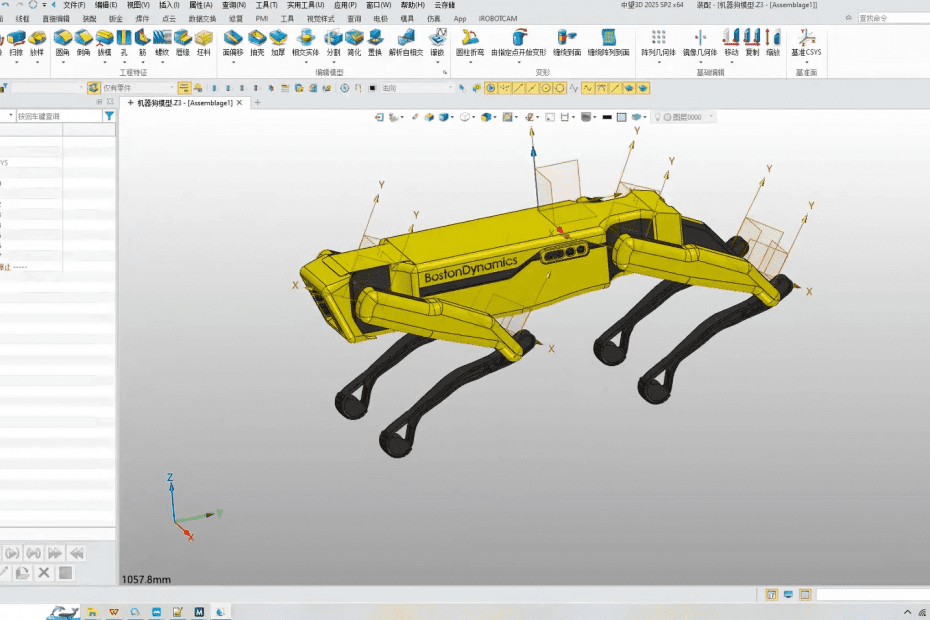
iRobotCAM pour la conception de robots : la simulation de chien de Boston Dynamics simplifiée

Le développement rapide de l’intelligence incarnée a engendré une profusion de conceptions, allant des robots bipèdes et des canards aux robots quadrupèdes, voire aux licornes quadrupèdes. La logique fondamentale de ces formes diverses repose sur la conception d’agents intelligents. La… Read More »iRobotCAM pour la conception de robots : la simulation de chien de Boston Dynamics simplifiée

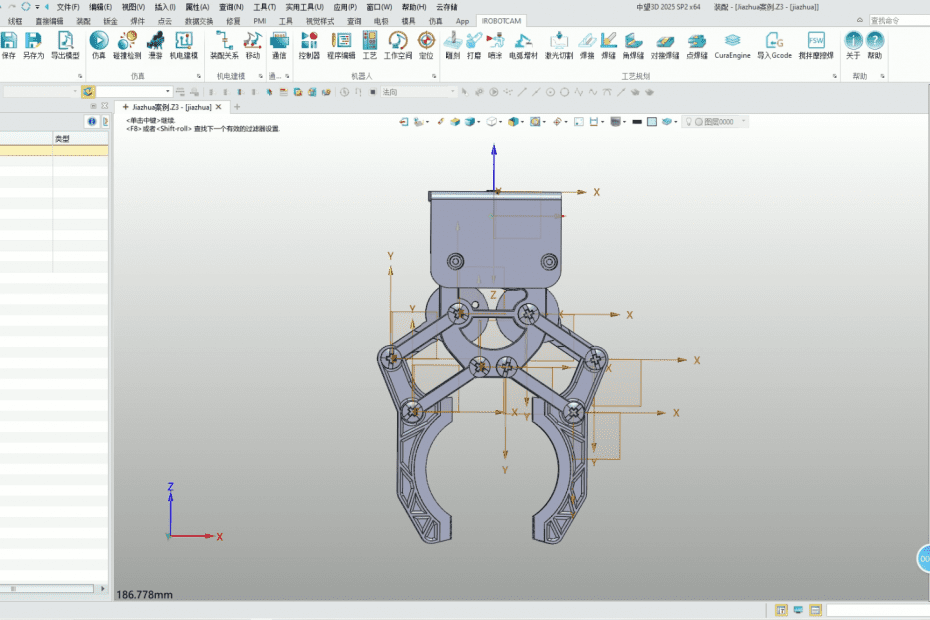
Comment concevoir une pince pour robot parallèle : iRobotCAM + MuJoCo, étape par étape

Résumé : Yueqing Technology investit massivement dans la recherche et le développement de logiciels de conception d’intelligence incarnée. iRobotCAM prend entièrement en charge la conception de robots série et parallèle, garantissant ainsi la conformité de la conception d’intelligence incarnée à partir… Read More »Comment concevoir une pince pour robot parallèle : iRobotCAM + MuJoCo, étape par étape

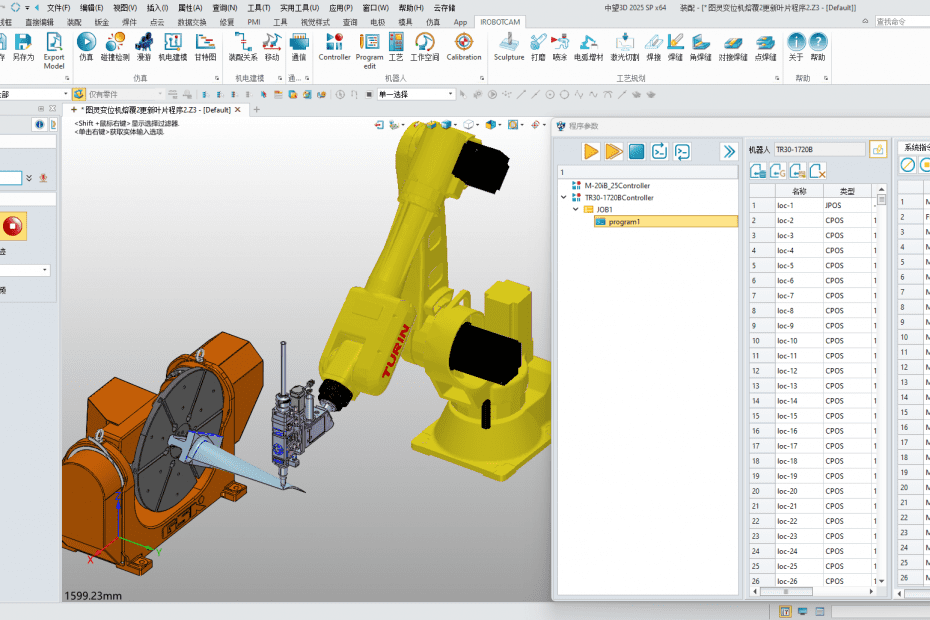
Référence client : Comment utiliser le robot Turin et l’Irobotcam pour le traitement du revêtement laser des lames

Résumé : La difficulté du traitement de revêtement laser robotisé pour le traitement de pièces complexes telles que des lames réside dans l’utilisation de caractéristiques de haute précision, et les avantages de l’architecture technique d’iRobotCAM basée sur le noyau de… Read More »Référence client : Comment utiliser le robot Turin et l’Irobotcam pour le traitement du revêtement laser des lames

Comment créer une programmation et une simulation de soudage rapide pour le robot collaboratif Debot par iRobotCAM

Résumé : L’utilisation de robots collaboratifs permet de libérer une grande partie du travail manuel répétitif et d’améliorer considérablement l’efficacité de la production. La base de diverses applications collaboratives de robots repose sur la programmation et la simulation robotiques. Grâce… Read More »Comment créer une programmation et une simulation de soudage rapide pour le robot collaboratif Debot par iRobotCAM

Comment utiliser iRobotCAM et IntelliHaptic pour réaliser une téléopération robotique de haute précision

Résumé : L’innovation apportée par le retour d’effort homme-machine a considérablement amélioré l’expérience des applications de simulation immersive. La maîtrise d’un contrôle de force de haute précision et la mise en place de scénarios d’application pratiques constituent la base de… Read More »Comment utiliser iRobotCAM et IntelliHaptic pour réaliser une téléopération robotique de haute précision

Comment utiliser iRobotCAM pour programmer et automatiser les unités de production de matériaux robotisés

Résumé : Visant les scénarios d’application de l’automatisation des unités matérielles des robots, iRobotCAM, un logiciel de programmation hors ligne de robots domestiques développé par YueQing Technology, fournit un module de conception d’unités matérielles pratique, qui peut rapidement établir une… Read More »Comment utiliser iRobotCAM pour programmer et automatiser les unités de production de matériaux robotisés