Skip to content

Technical cases

Przewodnik projektowania robotów humanoidalnych iRobotCAM firmy Yueqing Technology: Jak zaprojektować i symulować model dynamiki robota humanoidalnego

Xpeng, Seres, GAC, Honor i inni giganci z branży motoryzacyjnej i elektroniki 3C sukcesywnie wkraczają na rynek ucieleśnionej inteligencji, co dodatkowo zwiększa popularność robotów humanoidalnych jako formy ucieleśnionej inteligencji. Jednocześnie pojawiły się różne scenariusze zastosowań robotów humanoidalnych, a spełnienie tych… Read More »Przewodnik projektowania robotów humanoidalnych iRobotCAM firmy Yueqing Technology: Jak zaprojektować i symulować model dynamiki robota humanoidalnego
Aplikacja iRobotCAM Robot Dog: Zwiększanie obciążenia robota-psa, generowanie modeli dynamicznych i wdrażanie treningu symulacyjnego

Streszczenie: Udźwig jest kluczową cechą psów-robotów i kluczowym elementem szkolenia i symulacji, aby sprostać potrzebom różnych środowisk aplikacyjnych. W niniejszym artykule wykorzystano oprogramowanie do inteligentnego projektowania iRobotCAM jako narzędzie oraz psa-robota Yushu jako przykład, aby zilustrować, jak wdrożyć projekt obciążenia… Read More »Aplikacja iRobotCAM Robot Dog: Zwiększanie obciążenia robota-psa, generowanie modeli dynamicznych i wdrażanie treningu symulacyjnego

Jak osiągnąć wysoką precyzję obróbki laserowej za pomocą oprogramowania do programowania offline iRobotCAM

Technologia laserowa ma szeroki zakres zastosowań, a jej główną zaletą jest równowaga między niskimi kosztami a wysoką precyzją. Biorąc za przykład zastosowania robotyczne, istnieją dwa kluczowe czynniki, aby osiągnąć zrobotyzowaną obróbkę laserową: po pierwsze, robot musi spełniać odpowiednie wymagania dotyczące… Read More »Jak osiągnąć wysoką precyzję obróbki laserowej za pomocą oprogramowania do programowania offline iRobotCAM

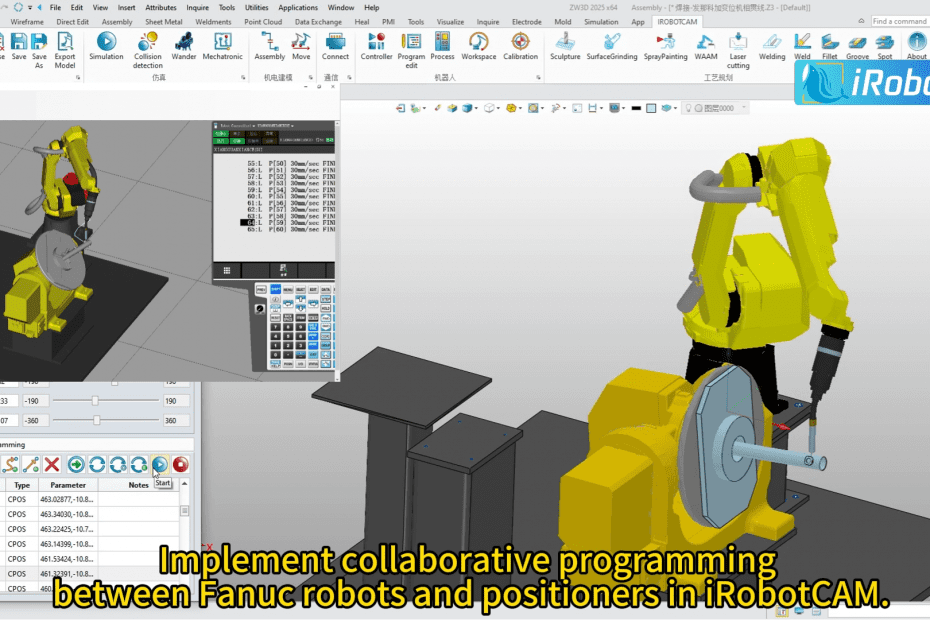
Szybki start: W jaki sposób roboty przemysłowe i pozycjonery FANUC umożliwiają wspólne programowanie i symulację spawania złożonych elementów obrabianych

Streszczenie: Spawanie robotami jest powszechne i przeniknęło do różnych branż, takich jak przemysł motoryzacyjny, elektroniczny, lotniczy i meblarski. W przypadku złożonych elementów obrabianych, zazwyczaj wymaga ono wspólnego programowania i symulacji robotów przemysłowych i pozycjonerów. Ze względu na swoją wysoką złożoność,… Read More »Szybki start: W jaki sposób roboty przemysłowe i pozycjonery FANUC umożliwiają wspólne programowanie i symulację spawania złożonych elementów obrabianych

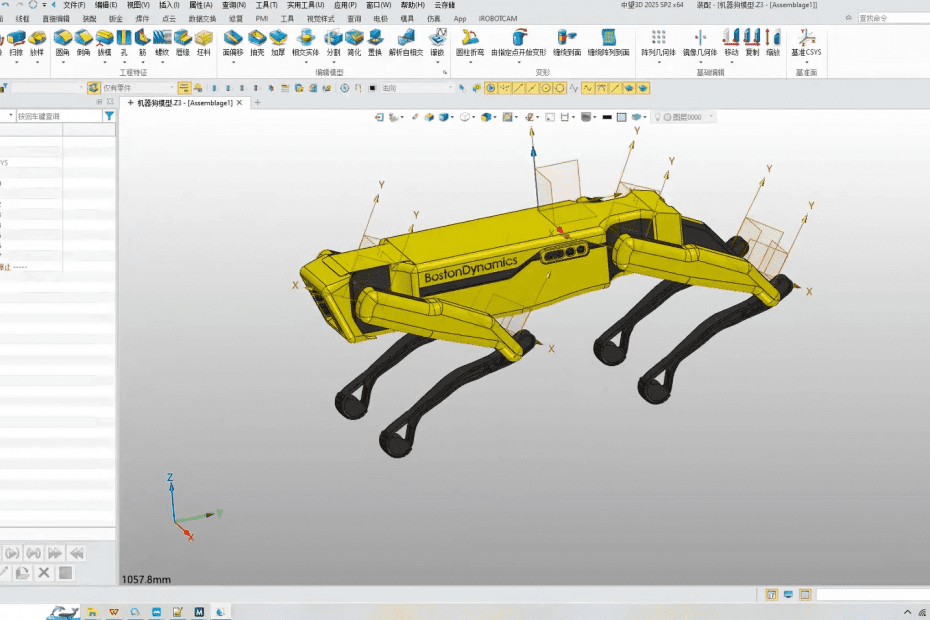
iRobotCAM do projektowania robotów: łatwa symulacja psów firmy Boston Dynamics

Szybki rozwój ucieleśnionej inteligencji doprowadził do rozkwitu projektów, od dwunożnych robotów i kaczek, po czworonożne roboty, a nawet czworonożne jednorożce. Podstawową ideą tych różnorodnych form jest projektowanie inteligentnych agentów. Kluczem do tego sukcesu jest szybkie przekształcanie modeli opartych na strukturze… Read More »iRobotCAM do projektowania robotów: łatwa symulacja psów firmy Boston Dynamics

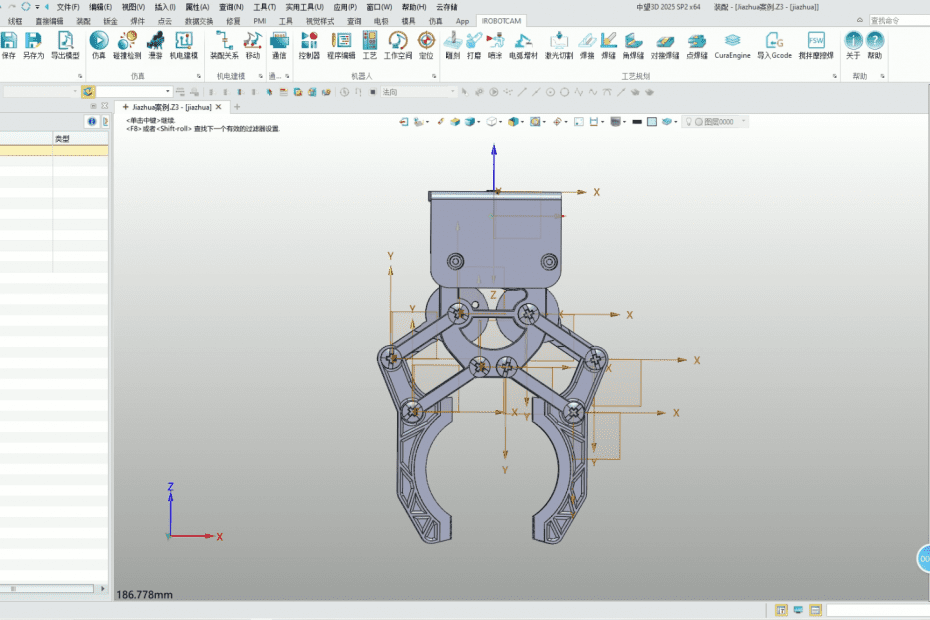
Jak zaprojektować równoległy chwytak robota: iRobotCAM + MuJoCo krok po kroku

Streszczenie: Yueqing Technology stale inwestuje w badania i rozwój oprogramowania do projektowania z wykorzystaniem ucieleśnionej inteligencji. iRobotCAM w pełni wspiera projektowanie robotów szeregowych i równoległych, zapewniając poprawność projektu z wykorzystaniem ucieleśnionej inteligencji na podstawie danych źródłowych. Obsługuje dane wyjściowe w… Read More »Jak zaprojektować równoległy chwytak robota: iRobotCAM + MuJoCo krok po kroku

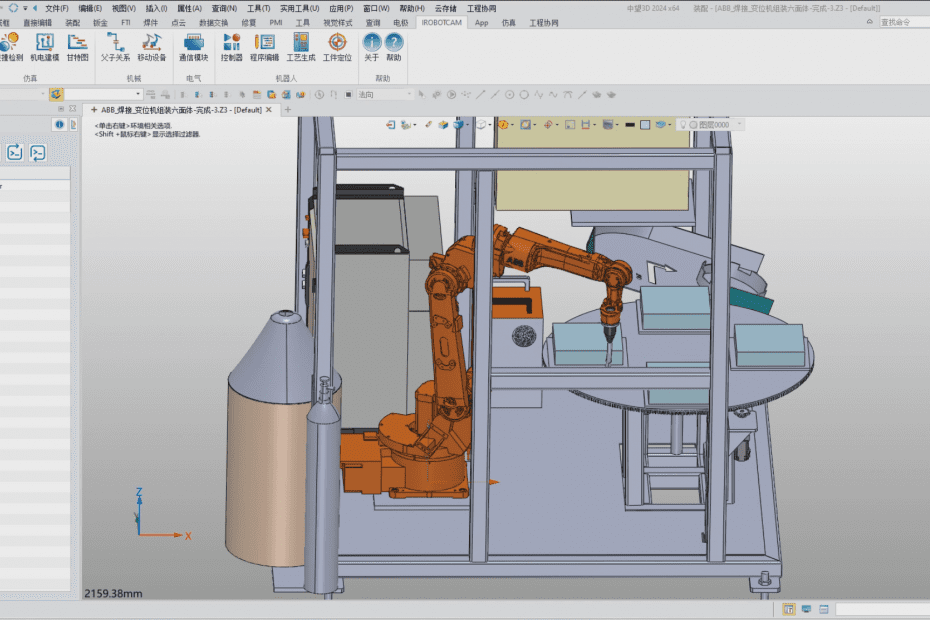
iRobotCAM tworzy inteligentne i wydajne rozwiązanie do programowania offline dla branży spawalniczej

Streszczenie: Firma Yueqing Technology stworzyła oprogramowanie do programowania robotów w trybie offline na potrzeby scenariuszy zastosowań robotów spawalniczych. Oprogramowanie to umożliwia szybkie pobieranie spoin, pisanie programów spawalniczych robotów i szybką symulację, co zwiększa wydajność zastosowań maszyn spawalniczych. Wraz z ciągłym… Read More »iRobotCAM tworzy inteligentne i wydajne rozwiązanie do programowania offline dla branży spawalniczej

Dlaczego warto wybrać oprogramowanie do programowania robotów offline iRobotCAM jako pierwszy wybór w przypadku obróbki laserowej robotów

Streszczenie: Lasery mają cechy wysokiej precyzji, a sposób, w jaki sprzęt laserowy może osiągnąć aplikacje o wysokiej precyzji, obejmuje nie tylko precyzję sprzętową sprzętu, ale także precyzję adaptacji oprogramowania. Biorąc za przykład obróbkę laserową robota, techniczne zalety architektury oprogramowania do… Read More »Dlaczego warto wybrać oprogramowanie do programowania robotów offline iRobotCAM jako pierwszy wybór w przypadku obróbki laserowej robotów

Jak używać iRobotCAM do automatycznej kontroli jakości produktów za pomocą robotów przemysłowych

Streszczenie: Środki kontroli jakości powierzchni produktów są różne, a głównym celem jest osiągnięcie bardziej wydajnej automatycznej kontroli. Wraz z poprawą dokładności i stabilności robota, automatyczna kontrola robotów staje się coraz szerzej stosowana. Jako przedstawiciel domowego oprogramowania do programowania robotów offline,… Read More »Jak używać iRobotCAM do automatycznej kontroli jakości produktów za pomocą robotów przemysłowych

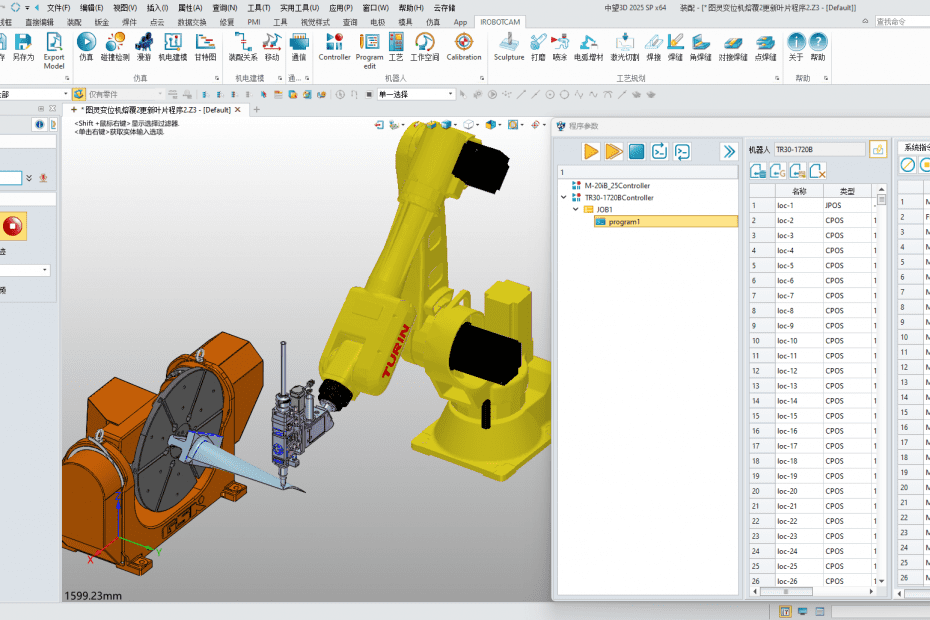
Referencje klienta: Jak używać robota Turin i iRobotCAM do obróbki laserowej napawania łopatek

Streszczenie: Trudność obróbki napawania laserowego robota w celu obróbki złożonych przedmiotów obrabianych, takich jak łopatki, polega na wykorzystaniu cech o wysokiej precyzji, a zalety architektury technicznej iRobotCAM opartej na jądrze 3D CAD mogą skutecznie spełniać wymagania wysokiej precyzji, aby zrealizować… Read More »Referencje klienta: Jak używać robota Turin i iRobotCAM do obróbki laserowej napawania łopatek