Skip to content

Technical cases

Průvodce návrhem humanoidního robota iRobotCAM od společnosti Yueqing Technology: Jak navrhnout a simulovat dynamický model humanoidního robota

Společnosti Xpeng, Seres, GAC, Honor a další giganti z automobilového a 3C elektronického průmyslu postupně vstoupili do oblasti ztělesněné inteligence, což dále zvýšilo popularitu humanoidních robotů jako formy ztělesněné inteligence. Zároveň se objevily různé aplikační scénáře pro humanoidní roboty a… Read More »Průvodce návrhem humanoidního robota iRobotCAM od společnosti Yueqing Technology: Jak navrhnout a simulovat dynamický model humanoidního robota
Aplikace robotického psa iRobotCAM: Zvýšení zatížení robotického psa, generování dynamických modelů a implementace simulačního tréninku

Abstrakt: Nosnost je klíčovou schopností robotických psů a klíčovým bodem tréninku a simulace pro splnění potřeb různých aplikačních prostředí. Tento článek používá software iRobotCAM pro inteligentní návrh jako nástroj a robotického psa Yushu jako příklad k ilustraci, jak implementovat návrh… Read More »Aplikace robotického psa iRobotCAM: Zvýšení zatížení robotického psa, generování dynamických modelů a implementace simulačního tréninku

Jak dosáhnout vysoce přesného laserového obrábění pomocí offline programovacího softwaru iRobotCAM

Laserová technologie má širokou škálu uplatnění, jejíž hlavní silnou stránkou je vyváženost nízkých nákladů a vysoké přesnosti. Vezměme-li si jako příklad robotické aplikace, existují dva klíčové body pro dosažení robotického laserového obrábění: za prvé, robot musí splňovat odpovídající požadavky na… Read More »Jak dosáhnout vysoce přesného laserového obrábění pomocí offline programovacího softwaru iRobotCAM

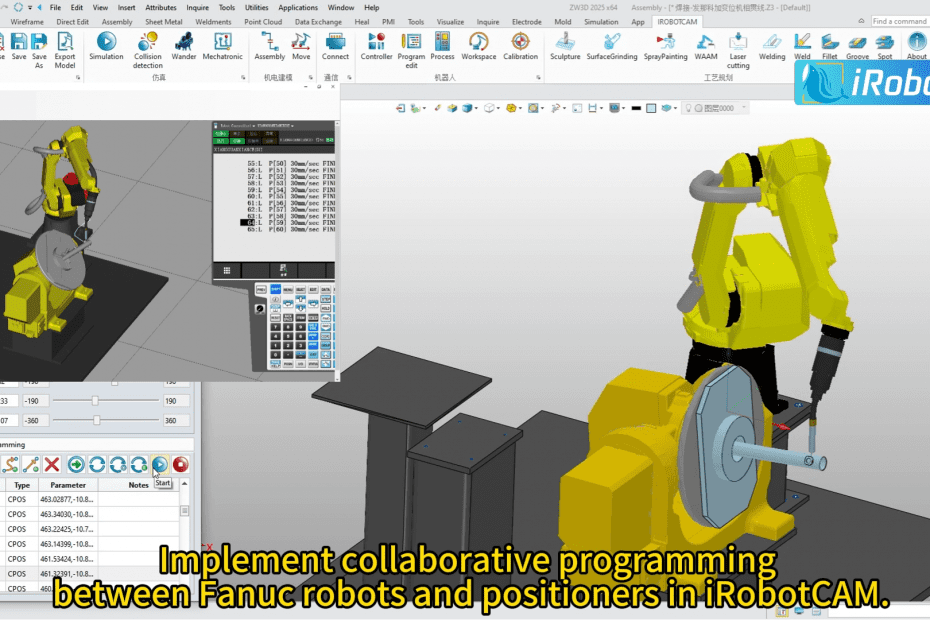
Rychlý start: Jak mohou průmyslové roboty a polohovače FANUC realizovat kolaborativní programování a simulaci svařování složitých obrobků

Abstrakt: Robotické svařování je běžné a proniklo do různých odvětví, jako je automobilový, elektronický, letecký a nábytkářský průmysl. U složitých obrobků obvykle zahrnuje kolaborativní programování a simulaci průmyslových robotů a polohovadel. Vzhledem ke své vysoké složitosti je často pracné a… Read More »Rychlý start: Jak mohou průmyslové roboty a polohovače FANUC realizovat kolaborativní programování a simulaci svařování složitých obrobků

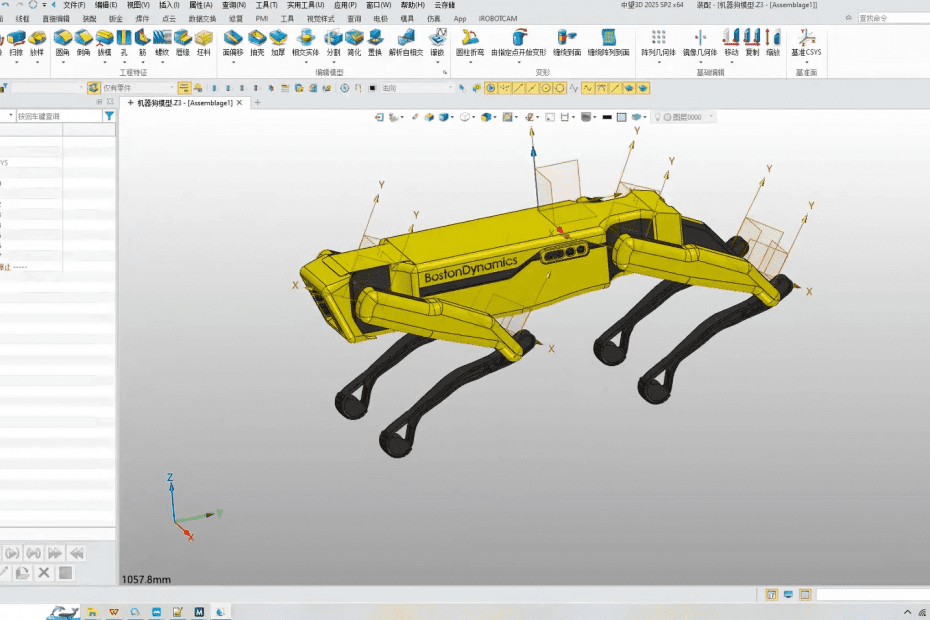
iRobotCAM pro návrh robotů: Simulace psů od Boston Dynamics je snadná

Rychlý rozvoj ztělesněné inteligence vedl k rozkvětu designů, od dvounohých robotů a kachen až po čtyřnohé roboty a dokonce i čtyřnohé jednorožce. Základní logika těchto rozmanitých forem spočívá v designu inteligentních agentů. Klíčem k tomuto úspěchu je rychlá transformace strukturálně… Read More »iRobotCAM pro návrh robotů: Simulace psů od Boston Dynamics je snadná

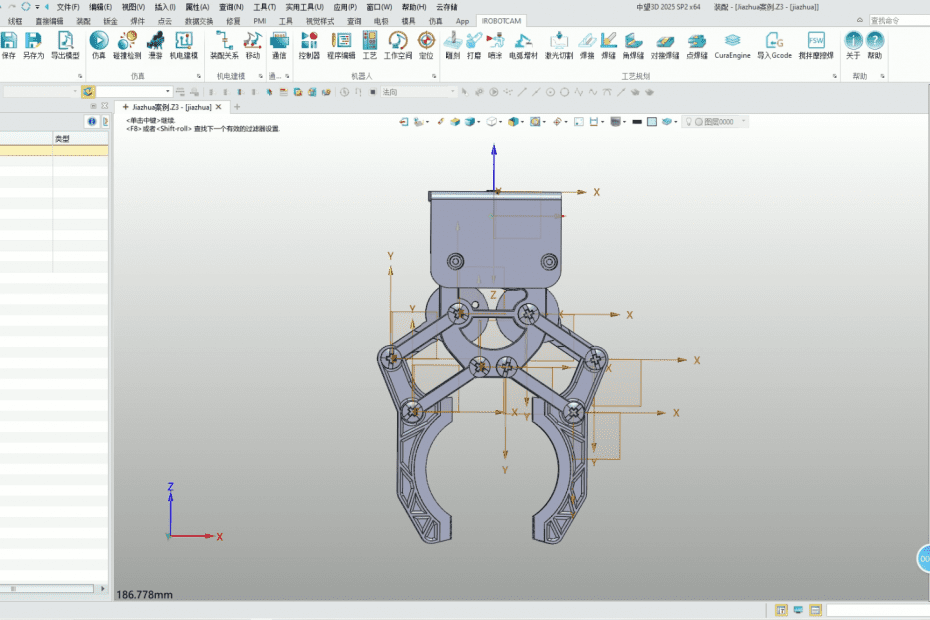
Jak navrhnout paralelní robotický chapadlo: iRobotCAM + MuJoCo krok za krokem

Abstrakt: Společnost Yueqing Technology nadále výrazně investuje do výzkumu a vývoje softwaru pro návrh ztělesněné inteligence v oblasti ztělesněné inteligence. iRobotCAM plně podporuje návrh sériových a paralelních robotů a zajišťuje správnost návrhu ztělesněné inteligence ze zdroje dat. Podporuje výstup URDF… Read More »Jak navrhnout paralelní robotický chapadlo: iRobotCAM + MuJoCo krok za krokem

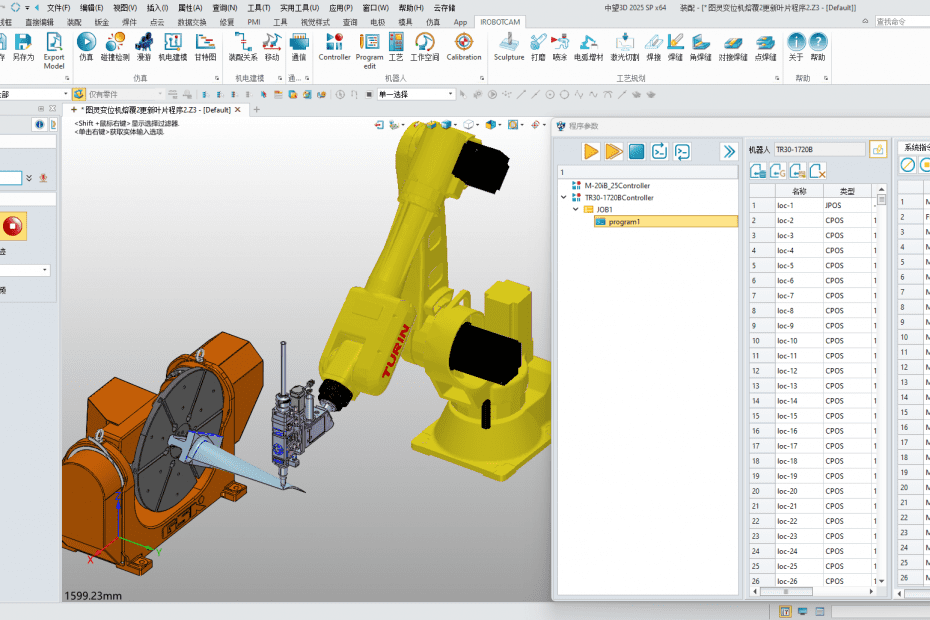
Reference zákazníka: Jak používat turínový robot a irobotcam pro zpracování plátování čepelovým laserem

Abstrakt: Obtížnost zpracování robotického laserového plátování pro zpracování složitých obrobků, jako jsou čepele, spočívá ve využití vysoce přesných charakteristik a výhody technické architektury iRobotCAM založeného na jádru 3D CAD mohou efektivně splnit požadavky na vysokou přesnost, aby bylo možné realizovat… Read More »Reference zákazníka: Jak používat turínový robot a irobotcam pro zpracování plátování čepelovým laserem

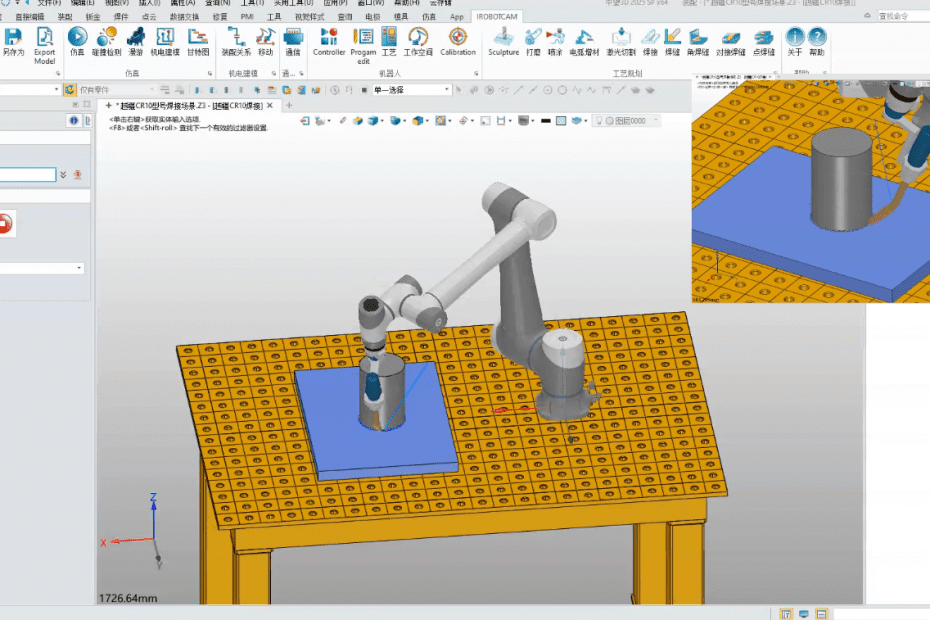
Jak vytvořit rychlé svařovací programování a simulaci pro debot kolaborativního robota pomocí iRobotCAM

Abstrakt: Aplikace kolaborativních robotů pomáhá uvolnit velké množství opakující se ruční práce a výrazně zlepšit efektivitu výroby. Základ různých aplikací pro spolupráci robotů spočívá v programování a simulaci robotů. Prostřednictvím offline programovacího softwaru domácích robotů iRobotCAM lze kolaborativní roboty, jako… Read More »Jak vytvořit rychlé svařovací programování a simulaci pro debot kolaborativního robota pomocí iRobotCAM

Jak používat iRobotCAM a IntelliHaptic k dosažení vysoce přesné teleoperace robota

Abstrakt: Inovativní zkušenost se silovou zpětnou vazbou při provozu člověk-stroj výrazně zlepšila zážitek z aplikace pohlcující simulace. Jak dosáhnout vysoce přesného řízení síly a vytvořit vhodné aplikační scénáře je základem interakce člověk-stroj. Pomocí offline programovacího softwaru robota iRobotCAM a zařízení… Read More »Jak používat iRobotCAM a IntelliHaptic k dosažení vysoce přesné teleoperace robota

Jak používat iRobotCAM k programování a automatizaci robotických jednotek na výrobu materiálů

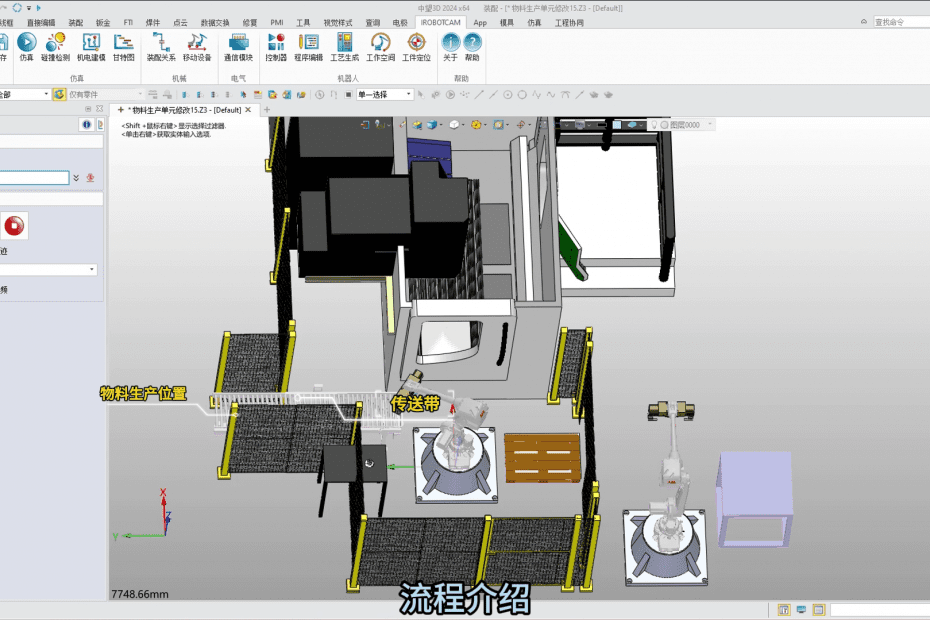
Abstrakt: Se zaměřením na aplikační scénáře automatizace materiálových jednotek robota poskytuje iRobotCAM, domácí offline programovací software robotů vyvinutý společností YueQing Technology, pohodlný modul pro návrh materiálových jednotek, který dokáže rychle navázat komunikaci s PLC a realizovat automatizaci podle potřeb materiálových… Read More »Jak používat iRobotCAM k programování a automatizaci robotických jednotek na výrobu materiálů