Skip to content

Technical cases

iRobotCAM Humanoid Robot Design Guide von Yueqing Technology: Wie man das Dynamikmodell eines humanoiden Roboters entwirft und simuliert

Xpeng, Seres, GAC, Honor und andere Branchenriesen aus der Automobil- und 3C-Elektronikindustrie sind nacheinander in den Bereich der verkörperten Intelligenz eingetreten und haben die Popularität humanoider Roboter als Form verkörperter Intelligenz weiter gesteigert. Gleichzeitig sind verschiedene Anwendungsszenarien für humanoide Roboter… Read More »iRobotCAM Humanoid Robot Design Guide von Yueqing Technology: Wie man das Dynamikmodell eines humanoiden Roboters entwirft und simuliert
iRobotCAM-Roboterhund-Anwendung: Erhöhung der Roboterhundlast, Generierung dynamischer Modelle und Implementierung von Simulationstraining

Zusammenfassung: Die Tragfähigkeit ist eine Kernkompetenz von Roboterhunden und ein zentraler Aspekt von Training und Simulation, um den Anforderungen verschiedener Anwendungsbereiche gerecht zu werden. In diesem Beitrag wird anhand der Software iRobotCAM für intelligentes Design und des Roboterhundes Yushu als… Read More »iRobotCAM-Roboterhund-Anwendung: Erhöhung der Roboterhundlast, Generierung dynamischer Modelle und Implementierung von Simulationstraining

Wie man mit der Offline-Programmiersoftware iRobotCAM hochpräzise Laserbearbeitung erreicht

Die Lasertechnologie findet in vielen Bereichen Anwendung und zeichnet sich durch ihr ausgewogenes Verhältnis von niedrigen Kosten und hoher Präzision aus. Am Beispiel der Robotik lassen sich zwei Schlüsselfaktoren für die robotergestützte Laserbearbeitung verdeutlichen: Erstens muss der Roboter die entsprechenden… Read More »Wie man mit der Offline-Programmiersoftware iRobotCAM hochpräzise Laserbearbeitung erreicht

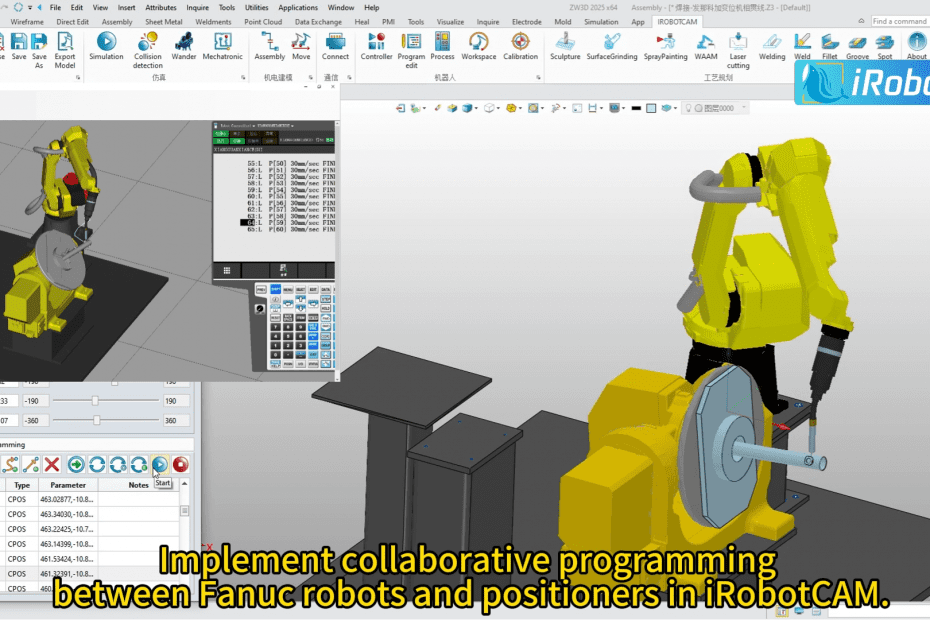
Schnellstart: Wie FANUC Industrieroboter und Positionierer die kollaborative Programmierung und Simulation des Schweißens komplexer Werkstücke ermöglichen

Zusammenfassung: Roboterschweißen ist weit verbreitet und findet in verschiedenen Branchen wie der Automobil-, Elektronik-, Luft- und Raumfahrt- sowie Möbelindustrie Anwendung. Bei komplexen Werkstücken erfordert es in der Regel die kollaborative Programmierung und Simulation von Industrierobotern und Positionierern. Aufgrund der hohen… Read More »Schnellstart: Wie FANUC Industrieroboter und Positionierer die kollaborative Programmierung und Simulation des Schweißens komplexer Werkstücke ermöglichen

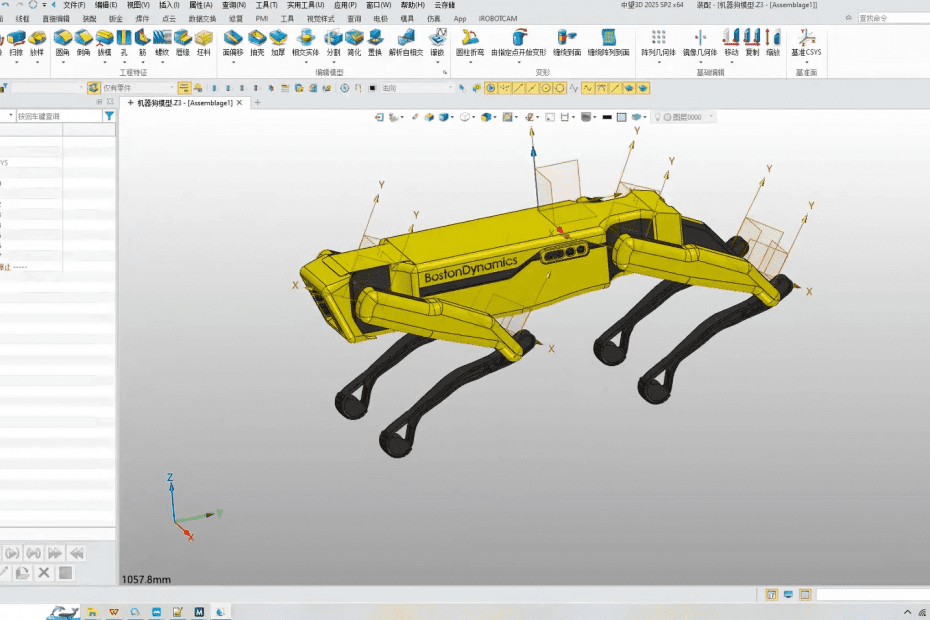
iRobotCAM für Roboterdesign: Boston Dynamics’ Hundesimulation leicht gemacht

Die rasante Entwicklung verkörperter Intelligenz hat zu einer Vielzahl von Designs geführt, von zweibeinigen Robotern und Enten bis hin zu vierbeinigen Robotern und sogar vierbeinigen Einhörnern. Die grundlegende Logik dieser vielfältigen Formen liegt im Design intelligenter Agenten. Der Schlüssel zum… Read More »iRobotCAM für Roboterdesign: Boston Dynamics’ Hundesimulation leicht gemacht

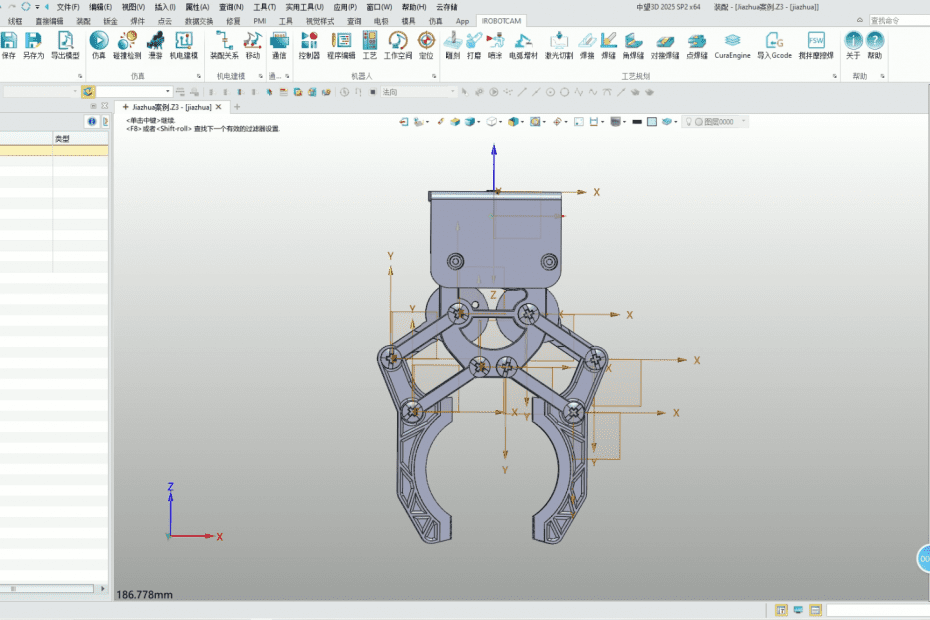
Wie man einen Parallelroboter-Greifer konstruiert: iRobotCAM + MuJoCo Schritt für Schritt

Zusammenfassung: Yueqing Technology investiert weiterhin stark in die Forschung und Entwicklung von Software für das Design verkörperter Intelligenz. iRobotCAM unterstützt umfassend die Konstruktion serieller und paralleler Roboter und gewährleistet die Korrektheit des Designs verkörperter Intelligenz von der Datenquelle an. Es… Read More »Wie man einen Parallelroboter-Greifer konstruiert: iRobotCAM + MuJoCo Schritt für Schritt

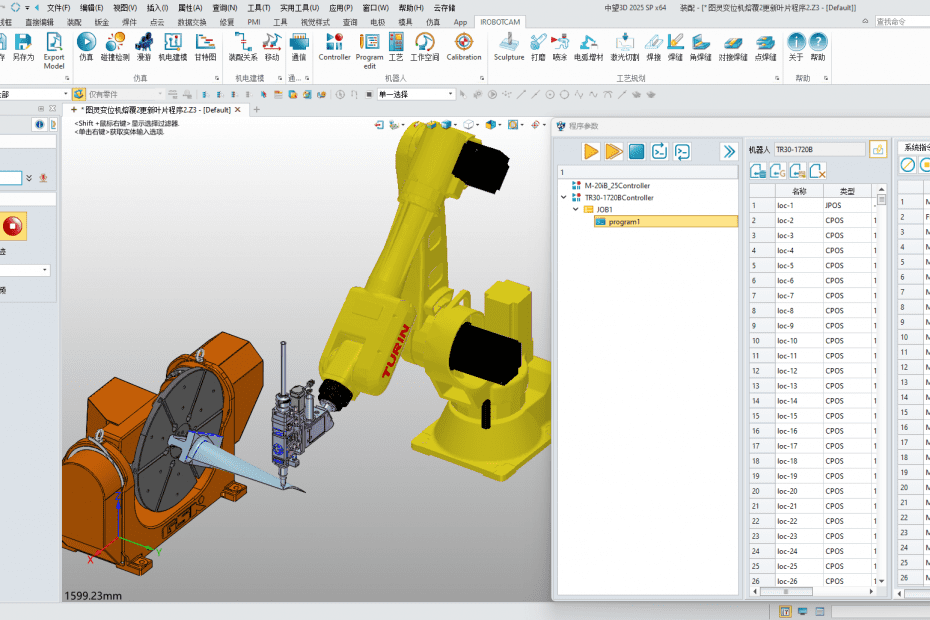
Kundenreferenz: So verwenden Sie Turin-Roboter und Irobotcam für die Laserauftragschweißverarbeitung von Rotorblättern

Zusammenfassung: Die Schwierigkeit der robotergestützten Laserauftragschweißverarbeitung zur Bearbeitung komplexer Werkstücke wie Schaufeln liegt in der Ausnutzung hochpräziser Eigenschaften. Die technischen Architekturvorteile von iRobotCAM auf Basis eines 3D-CAD-Kernels können die Anforderungen an hohe Präzision effektiv erfüllen und so eine hochpräzise Laserauftragschweißverarbeitung… Read More »Kundenreferenz: So verwenden Sie Turin-Roboter und Irobotcam für die Laserauftragschweißverarbeitung von Rotorblättern

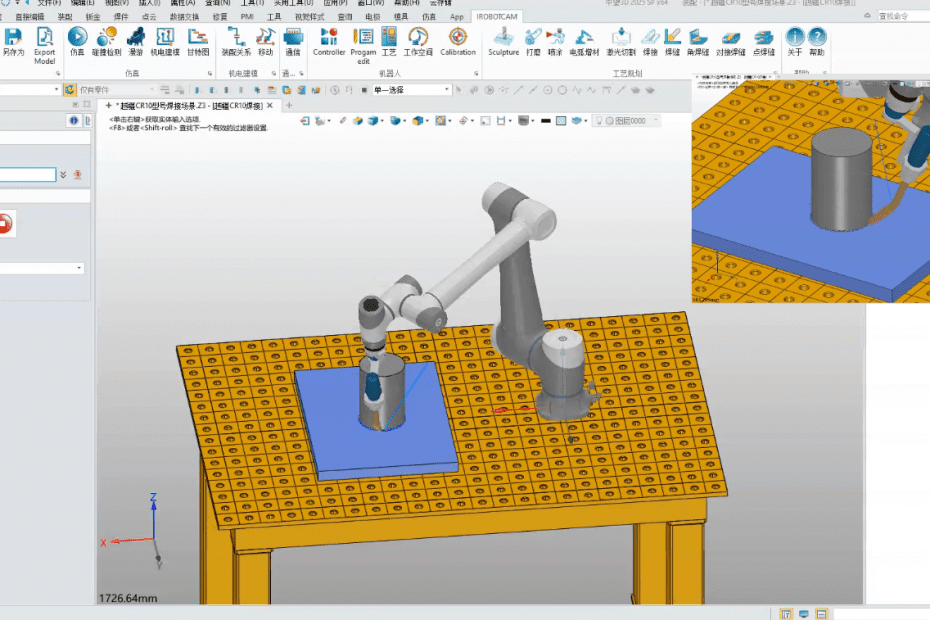
So erstellen Sie eine schnelle Schweißprogrammierung und -simulation für den kollaborativen Roboter Debot von iRobotCAM

Zusammenfassung: Der Einsatz kollaborativer Roboter trägt dazu bei, einen Großteil repetitiver manueller Arbeit zu reduzieren und die Produktionseffizienz deutlich zu steigern. Grundlage verschiedener kollaborativer Roboteranwendungen ist die Roboterprogrammierung und -simulation. Mithilfe der Offline-Roboterprogrammiersoftware iRobotCAM können kollaborative Roboter wie Yuejiang schnell… Read More »So erstellen Sie eine schnelle Schweißprogrammierung und -simulation für den kollaborativen Roboter Debot von iRobotCAM

So erreichen Sie mit iRobotCAM und IntelliHaptic hochpräzise Roboter-Teleoperationen

Zusammenfassung: Die innovative Erfahrung der Mensch-Maschine-Bedienung mit Kraftrückkopplung hat das immersive Simulationsanwendungserlebnis erheblich verbessert. Die Erzielung einer hochpräzisen Kraftsteuerung und die Erstellung komfortabler Anwendungsszenarien bilden die Grundlage der Mensch-Maschine-Interaktion. Mit der Roboter-Offline-Programmiersoftware iRobotCAM und dem Kraftrückkopplungsgerät IntelliHaptic mit sechs Freiheitsgraden… Read More »So erreichen Sie mit iRobotCAM und IntelliHaptic hochpräzise Roboter-Teleoperationen

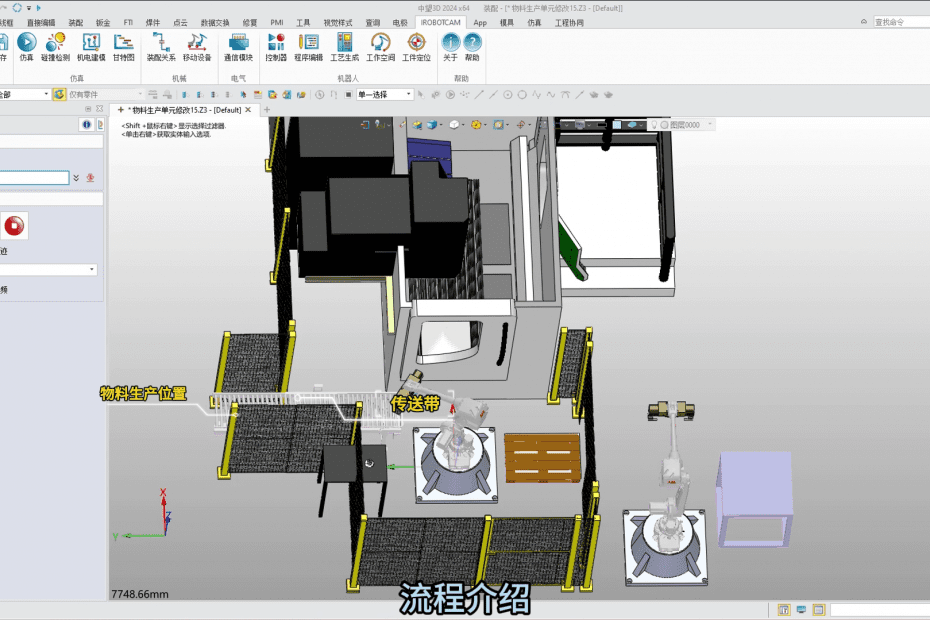
So verwenden Sie iRobotCAM zum Programmieren und Automatisieren von Roboter-Materialproduktionseinheiten

Zusammenfassung: iRobotCAM, eine von YueQing Technology entwickelte Offline-Programmiersoftware für Haushaltsroboter, zielt auf die Anwendungsszenarien der Roboter-Materialeinheitenautomatisierung ab und bietet ein praktisches Materialeinheiten-Designmodul, das schnell eine Kommunikation mit der SPS herstellen und eine Automatisierung entsprechend den Anforderungen der Materialeinheiten realisieren kann.… Read More »So verwenden Sie iRobotCAM zum Programmieren und Automatisieren von Roboter-Materialproduktionseinheiten