Skip to content

Technical cases

Guía de diseño de robots humanoides iRobotCAM de Yueqing Technology: Cómo diseñar y simular el modelo dinámico de un robot humanoide.

Xpeng, Seres, GAC, Honor y otros gigantes de las industrias automotriz y de electrónica 3C han incursionado sucesivamente en el campo de la inteligencia incorporada, incrementando aún más la popularidad de los robots humanoides como una forma de inteligencia incorporada.… Read More »Guía de diseño de robots humanoides iRobotCAM de Yueqing Technology: Cómo diseñar y simular el modelo dinámico de un robot humanoide.
Aplicación iRobotCAM para perros robot: Aumento de la carga del perro robot, generación de modelos dinámicos e implementación de entrenamiento de simulación.

Resumen: La capacidad de carga es una característica fundamental de los perros robot y un aspecto clave en su entrenamiento y simulación para satisfacer las necesidades de diversos entornos de aplicación. Este artículo utiliza el software de diseño inteligente iRobotCAM… Read More »Aplicación iRobotCAM para perros robot: Aumento de la carga del perro robot, generación de modelos dinámicos e implementación de entrenamiento de simulación.

Cómo lograr un procesamiento láser de alta precisión utilizando el software de programación offline iRobotCAM.

La tecnología láser tiene una amplia gama de aplicaciones, y su principal ventaja reside en el equilibrio entre bajo coste y alta precisión. En el caso de las aplicaciones robóticas, existen dos puntos clave para lograr el procesamiento láser robótico:… Read More »Cómo lograr un procesamiento láser de alta precisión utilizando el software de programación offline iRobotCAM.

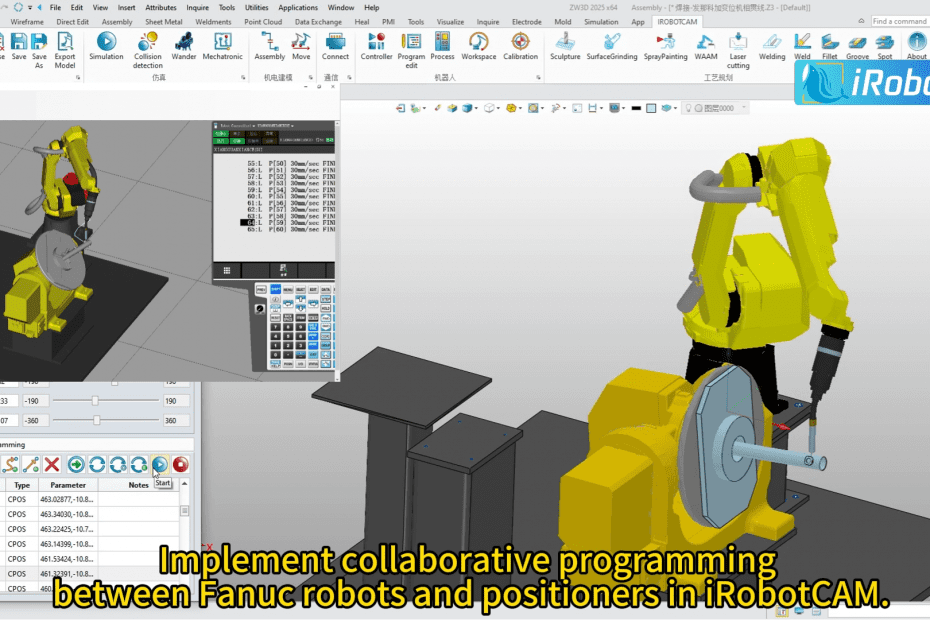
Inicio rápido: Cómo los robots y posicionadores industriales FANUC pueden realizar la programación colaborativa y la simulación de la soldadura de piezas complejas.

Resumen: La soldadura robótica es una práctica común que se ha extendido a diversas industrias, como la automotriz, la electrónica, la aeroespacial y la del mueble. Para piezas complejas, generalmente implica la programación y simulación colaborativa de robots industriales y… Read More »Inicio rápido: Cómo los robots y posicionadores industriales FANUC pueden realizar la programación colaborativa y la simulación de la soldadura de piezas complejas.

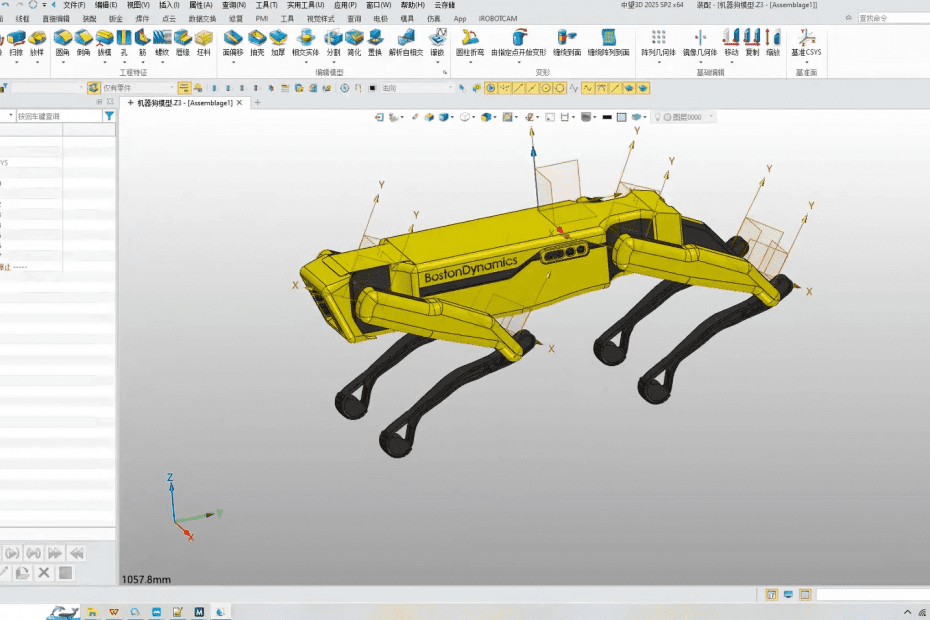
iRobotCAM para el diseño de robots: la simulación de perros de Boston Dynamics simplificada.

El rápido desarrollo de la inteligencia artificial ha propiciado una profusión de diseños, desde robots bípedos y patos hasta robots cuadrúpedos e incluso unicornios cuadrúpedos. La lógica fundamental de estas diversas formas reside en el diseño de agentes inteligentes. La… Read More »iRobotCAM para el diseño de robots: la simulación de perros de Boston Dynamics simplificada.

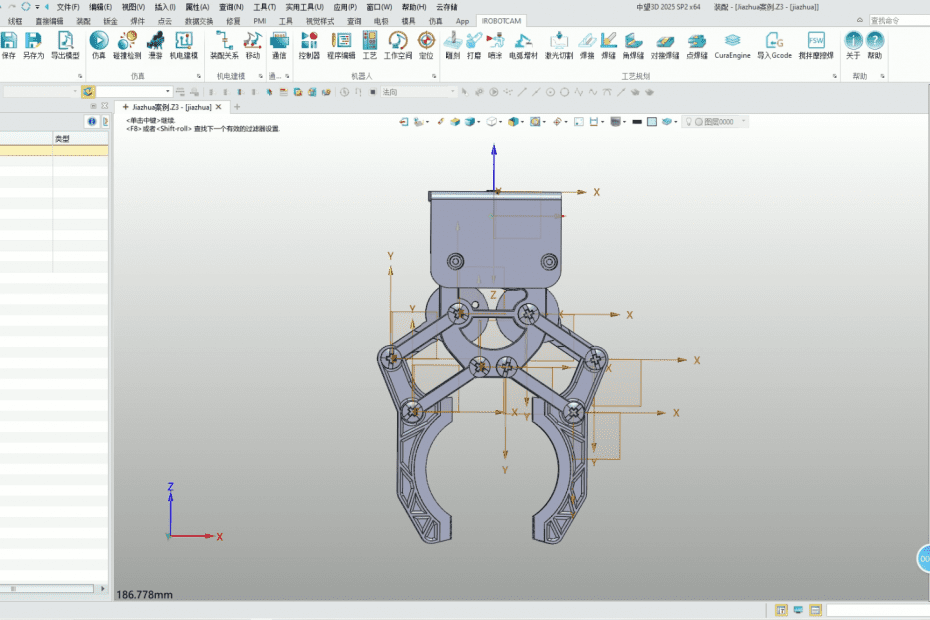
Cómo diseñar una pinza robótica paralela: iRobotCAM + MuJoCo paso a paso

Resumen: Yueqing Technology continúa invirtiendo fuertemente en la investigación y el desarrollo de software de diseño de inteligencia integrada. iRobotCAM es totalmente compatible con el diseño de robots seriales y paralelos, garantizando la precisión del diseño de inteligencia integrada a… Read More »Cómo diseñar una pinza robótica paralela: iRobotCAM + MuJoCo paso a paso

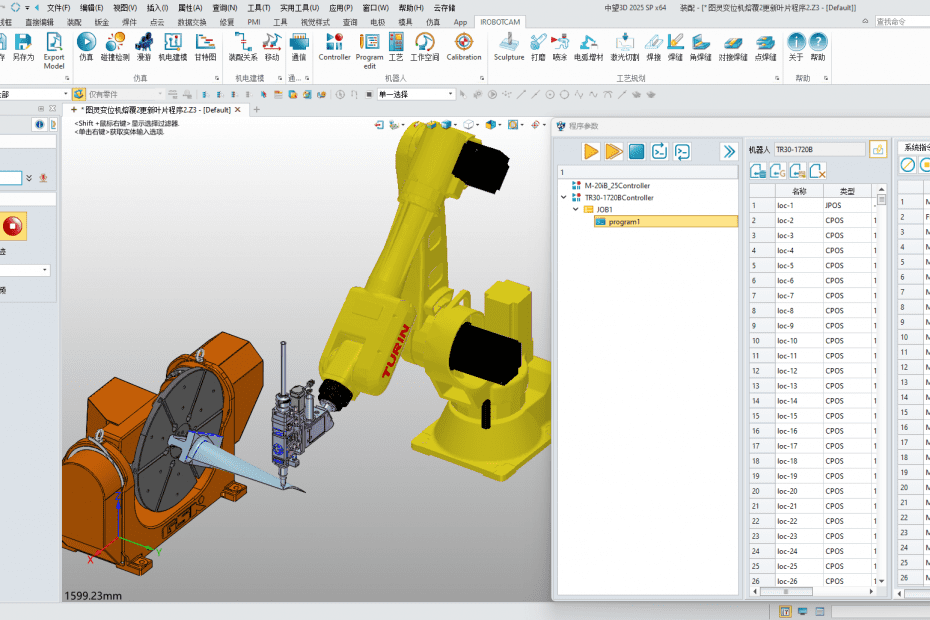
Referencia del cliente: Cómo utilizar el robot Turín y la cámara Irobot para el procesamiento de revestimiento láser de palas

Resumen: La dificultad del procesamiento de revestimiento láser robótico para el procesamiento de piezas complejas como cuchillas radica en la utilización de características de alta precisión, y las ventajas de la arquitectura técnica de iRobotCAM basada en el núcleo CAD… Read More »Referencia del cliente: Cómo utilizar el robot Turín y la cámara Irobot para el procesamiento de revestimiento láser de palas

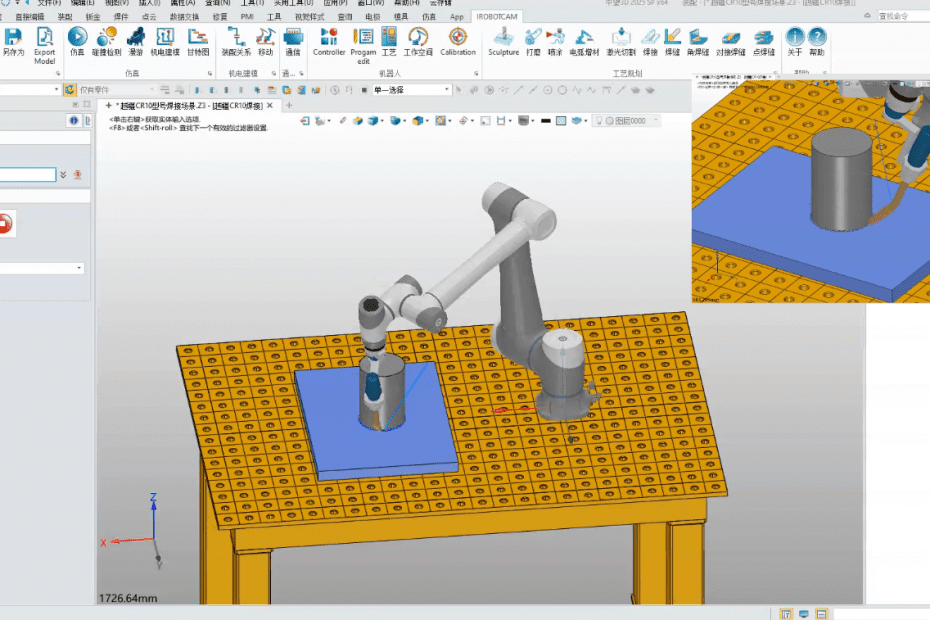
Cómo crear una programación y simulación de soldadura rápida para el robot colaborativo debot de iRobotCAM

Resumen: La aplicación de robots colaborativos permite reducir una gran cantidad de trabajo manual repetitivo y mejorar considerablemente la eficiencia de la producción. La base de diversas aplicaciones colaborativas de robots reside en la programación y simulación de robots. Gracias… Read More »Cómo crear una programación y simulación de soldadura rápida para el robot colaborativo debot de iRobotCAM

Cómo utilizar iRobotCAM e IntelliHaptic para lograr una teleoperación robótica de alta precisión

Resumen: La innovadora experiencia de operación hombre-máquina con retroalimentación de fuerza ha mejorado considerablemente la experiencia de simulación inmersiva. Lograr un control de fuerza de alta precisión y establecer escenarios de aplicación convenientes es la base de la interacción hombre-máquina.… Read More »Cómo utilizar iRobotCAM e IntelliHaptic para lograr una teleoperación robótica de alta precisión

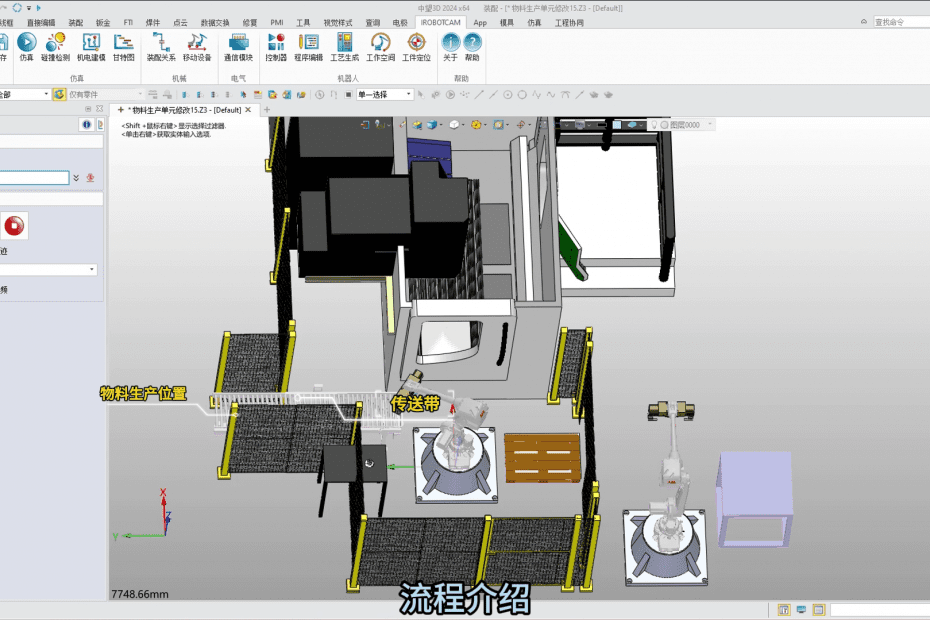
Cómo utilizar iRobotCAM para programar y automatizar unidades de producción de materiales robóticos

Resumen: Con el objetivo de aplicar escenarios de automatización de unidades de material de robots, iRobotCAM, un software de programación fuera de línea de robots domésticos desarrollado por YueQing Technology, proporciona un módulo de diseño de unidades de material conveniente,… Read More »Cómo utilizar iRobotCAM para programar y automatizar unidades de producción de materiales robóticos