Skip to content

Technical cases

Guida alla progettazione di robot umanoidi iRobotCAM di Yueqing Technology: come progettare e simulare il modello dinamico di un robot umanoide

Xpeng, Seres, GAC, Honor e altri colossi dei settori automobilistico e dell’elettronica 3C sono entrati progressivamente nel campo dell’intelligenza incarnata, aumentando ulteriormente la popolarità dei robot umanoidi come forma di intelligenza incarnata. Allo stesso tempo, sono emersi diversi scenari applicativi… Read More »Guida alla progettazione di robot umanoidi iRobotCAM di Yueqing Technology: come progettare e simulare il modello dinamico di un robot umanoide
Applicazione iRobotCAM per il cane robot: aumento del carico del cane robot, generazione di modelli dinamici e implementazione dell’addestramento tramite simulazione.

Abstract: La capacità di carico è una caratteristica fondamentale dei cani robot e un aspetto chiave dell’addestramento e della simulazione per soddisfare le esigenze di diversi ambienti applicativi. Questo articolo utilizza il software di progettazione intelligente integrato iRobotCAM come strumento… Read More »Applicazione iRobotCAM per il cane robot: aumento del carico del cane robot, generazione di modelli dinamici e implementazione dell’addestramento tramite simulazione.

Come ottenere lavorazioni laser di alta precisione utilizzando il software di programmazione offline iRobotCAM

La tecnologia laser ha una vasta gamma di applicazioni, il cui punto di forza principale risiede nell’equilibrio tra basso costo e alta precisione. Prendendo come esempio le applicazioni robotiche, ci sono due punti chiave per realizzare la lavorazione laser robotizzata:… Read More »Come ottenere lavorazioni laser di alta precisione utilizzando il software di programmazione offline iRobotCAM

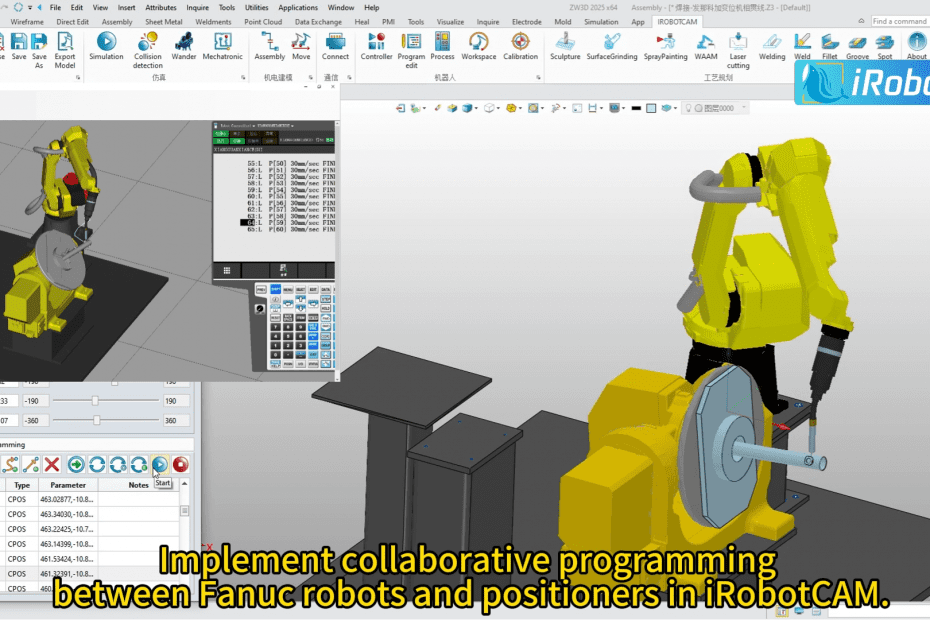
Guida rapida: come i robot e i posizionatori industriali FANUC possono realizzare la programmazione collaborativa e la simulazione della saldatura di pezzi complessi

Abstract: La saldatura robotizzata è ormai una pratica comune e si è diffusa in diversi settori industriali come quello automobilistico, elettronico, aerospaziale e dell’arredamento. Per pezzi complessi, generalmente richiede la programmazione e la simulazione collaborativa di robot industriali e posizionatori.… Read More »Guida rapida: come i robot e i posizionatori industriali FANUC possono realizzare la programmazione collaborativa e la simulazione della saldatura di pezzi complessi

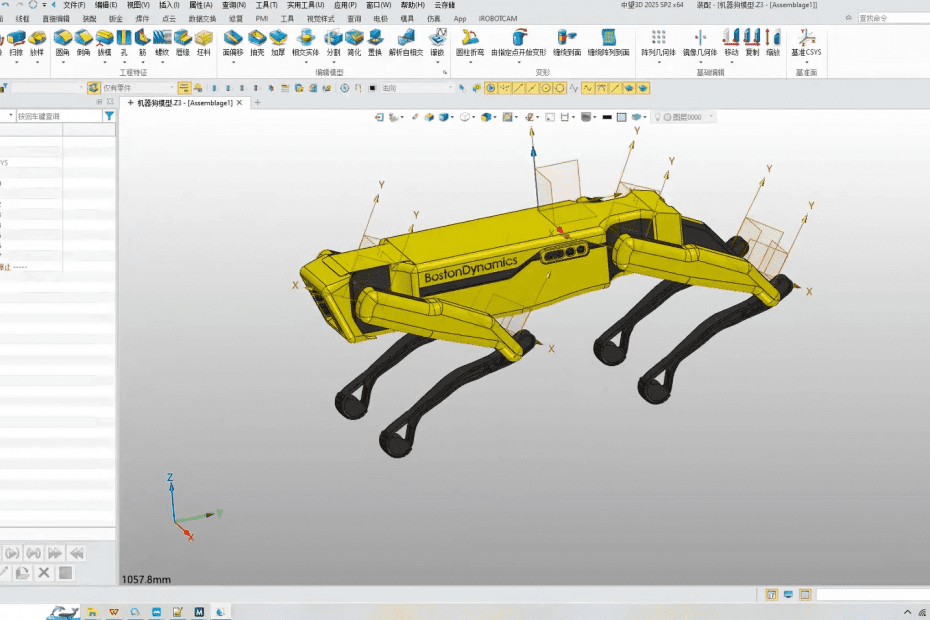
iRobotCAM per la progettazione di robot: la simulazione canina di Boston Dynamics semplificata

Il rapido sviluppo dell’intelligenza incarnata ha portato a una proliferazione di progetti, che spaziano da robot bipedi e anatre a robot quadrupedi e persino unicorni quadrupedi. La logica alla base di queste diverse forme risiede nella progettazione di agenti intelligenti.… Read More »iRobotCAM per la progettazione di robot: la simulazione canina di Boston Dynamics semplificata

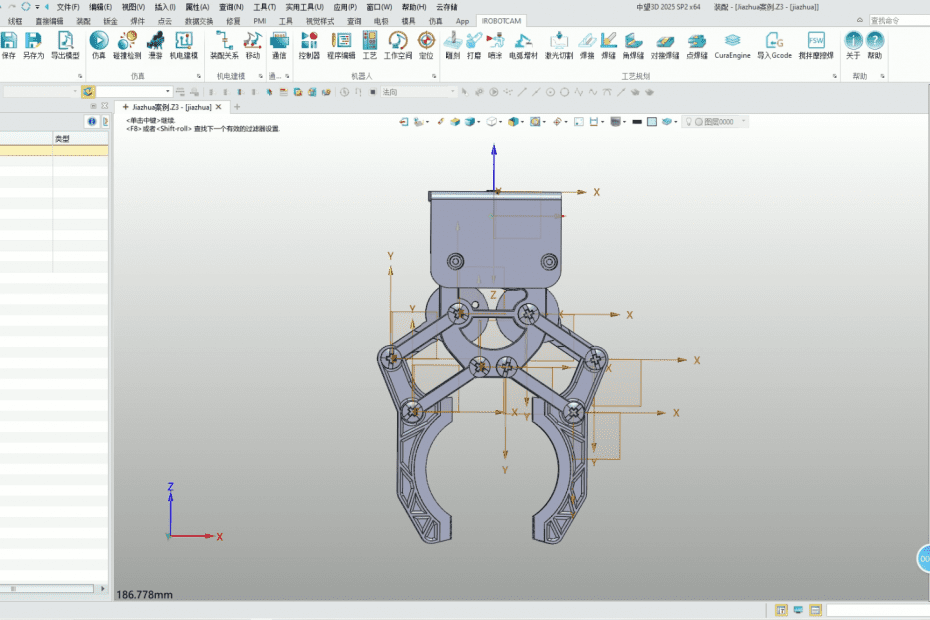
Come progettare una pinza robotica parallela: iRobotCAM + MuJoCo – Guida passo passo

Abstract: Yueqing Technology continua a investire massicciamente nella ricerca e nello sviluppo di software di progettazione per l’intelligenza incarnata. iRobotCAM supporta pienamente la progettazione di robot seriali e paralleli, garantendo la correttezza della progettazione dell’intelligenza incarnata a partire dai dati… Read More »Come progettare una pinza robotica parallela: iRobotCAM + MuJoCo – Guida passo passo

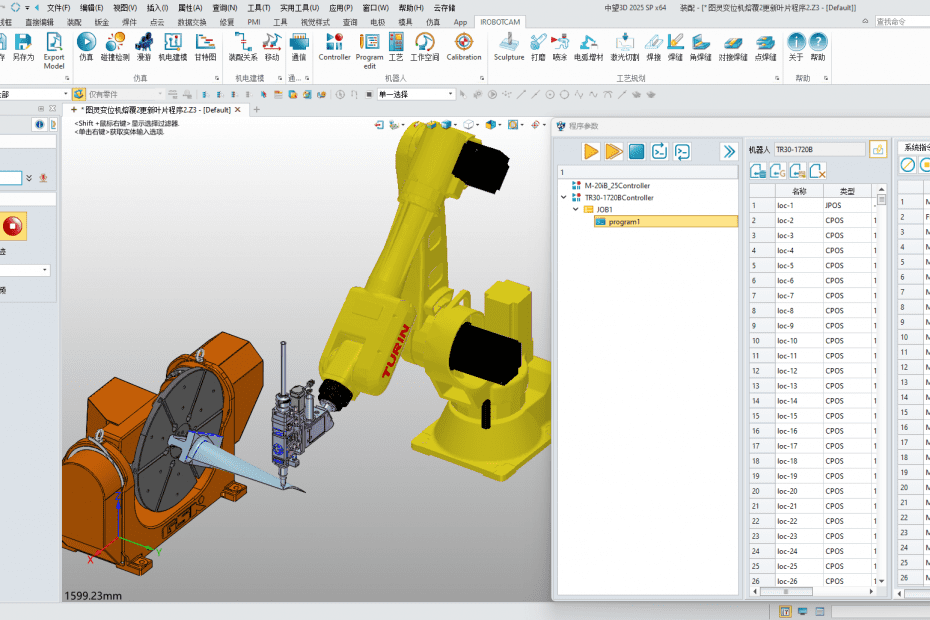
Riferimento cliente: Come utilizzare Turin Robot e iRobotCam per la lavorazione laser delle pale

Riepilogo: La difficoltà della lavorazione tramite deposizione laser robotizzata per la lavorazione di pezzi complessi come le pale risiede nell’utilizzo di caratteristiche di alta precisione, e i vantaggi dell’architettura tecnica di iRobotCAM basata sul kernel CAD 3D possono soddisfare efficacemente… Read More »Riferimento cliente: Come utilizzare Turin Robot e iRobotCam per la lavorazione laser delle pale

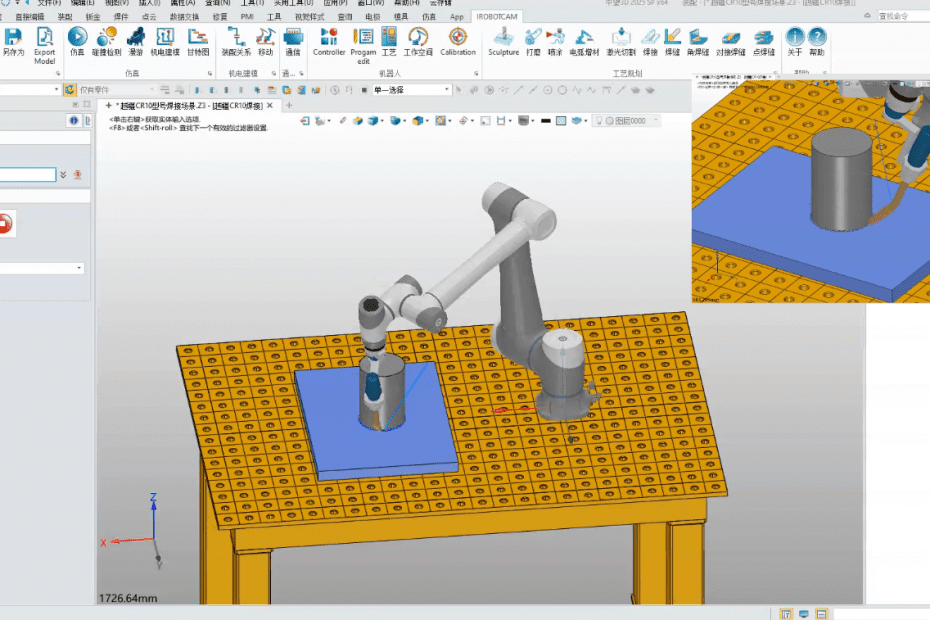
Come creare una programmazione e simulazione di saldatura rapida per il robot collaborativo debot di iRobotCAM

Riassunto: L’impiego di robot collaborativi contribuisce a liberare una grande quantità di lavoro manuale ripetitivo e a migliorare significativamente l’efficienza produttiva. La base di varie applicazioni di robot collaborativi risiede nella programmazione e nella simulazione. Grazie al software di programmazione… Read More »Come creare una programmazione e simulazione di saldatura rapida per il robot collaborativo debot di iRobotCAM

Come utilizzare iRobotCAM e IntelliHaptic per ottenere una teleoperazione robotica ad alta precisione

Abstract: L’innovativa esperienza di controllo uomo-macchina con force feedback ha notevolmente migliorato l’esperienza applicativa della simulazione immersiva. Il raggiungimento di un controllo di forza ad alta precisione e la definizione di scenari applicativi convenienti sono alla base dell’interazione uomo-macchina. Utilizzando… Read More »Come utilizzare iRobotCAM e IntelliHaptic per ottenere una teleoperazione robotica ad alta precisione

Comment utiliser irobotcam pour programmer et automatiser les unités de production de matériaux robotiques

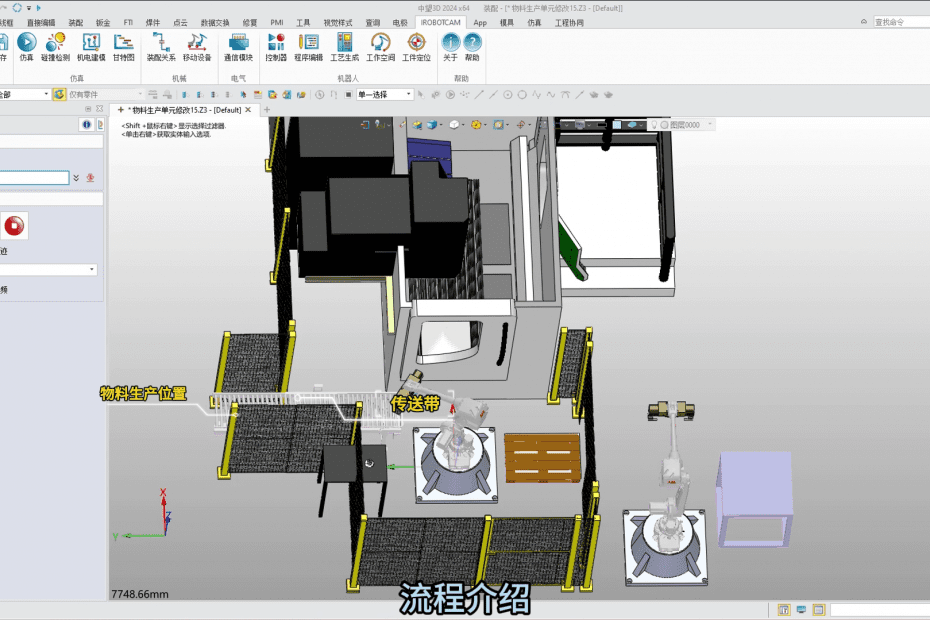
Come base per la progettazione e il debug della simulazione di una linea di produzione robotizzata, l’unità di produzione dei materiali ha derivato metodi di progettazione per diversi componenti in modo pratico. Tornando alla fonte, dal punto di vista del… Read More »Comment utiliser irobotcam pour programmer et automatiser les unités de production de matériaux robotiques