Skip to content

Technical cases

Yueqing Technology’den iRobotCAM İnsansı Robot Tasarım Kılavuzu: İnsansı Bir Robotun Dinamik Modelinin Tasarımı ve Simülasyonu Nasıl Yapılır?

Otomotiv ve 3C elektronik endüstrilerinden Xpeng, Seres, GAC, Honor ve diğer devler, insansı robotların somutlaştırılmış zekâ alanına art arda girerek, bu alandaki popülaritesini daha da artırdı. Aynı zamanda, insansı robotlar için çeşitli uygulama senaryoları ortaya çıktı ve bu ihtiyaçları karşılamak,… Read More »Yueqing Technology’den iRobotCAM İnsansı Robot Tasarım Kılavuzu: İnsansı Bir Robotun Dinamik Modelinin Tasarımı ve Simülasyonu Nasıl Yapılır?
iRobotCAM Robot Köpek Uygulaması: Robot Köpeğin Yükünü Artırma, Dinamik Modeller Oluşturma ve Simülasyon Eğitimi Uygulama

Özet: Yük taşıma kapasitesi, robot köpeklerin temel bir yeteneğidir ve çeşitli uygulama ortamlarının ihtiyaçlarını karşılamak için eğitim ve simülasyonun kilit odak noktasıdır. Bu makale, iRobotCAM akıllı tasarım yazılımını bir araç olarak ve Yushu robot köpeğini örnek olarak kullanarak, robot köpeklerin… Read More »iRobotCAM Robot Köpek Uygulaması: Robot Köpeğin Yükünü Artırma, Dinamik Modeller Oluşturma ve Simülasyon Eğitimi Uygulama

iRobotCAM Çevrimdışı Programlama Yazılımı Kullanarak Yüksek Hassasiyetli Lazer İşleme Nasıl Elde Edilir?

Lazer teknolojisi, düşük maliyet ve yüksek hassasiyet arasındaki denge sayesinde geniş bir uygulama yelpazesine sahiptir. Robotik uygulamaları örnek alacak olursak, robotik lazer işleme için iki önemli nokta vardır: Birincisi, robotun donanım açısından ilgili hassasiyet gereksinimlerini ve konumlandırıcı bağlantı gereksinimlerini karşılaması;… Read More »iRobotCAM Çevrimdışı Programlama Yazılımı Kullanarak Yüksek Hassasiyetli Lazer İşleme Nasıl Elde Edilir?

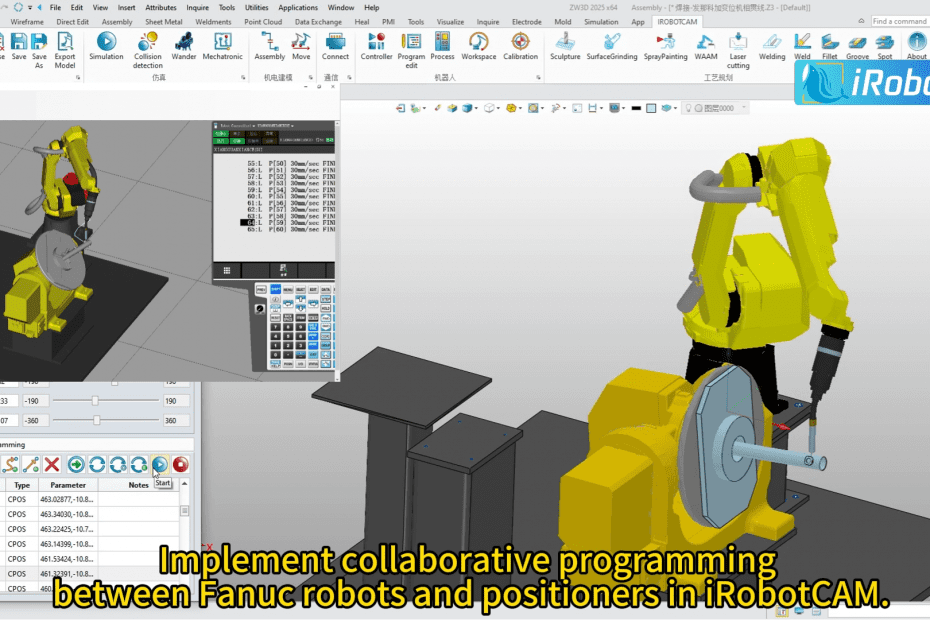
Hızlı başlangıç: FANUC endüstriyel robotları ve pozisyonlayıcıları, karmaşık iş parçalarının kaynaklanmasında işbirlikçi programlama ve simülasyonu nasıl gerçekleştirebilir?

Özet: Robot kaynaklama yaygınlaşmış ve otomotiv, elektronik, havacılık ve mobilya gibi çeşitli sektörlere nüfuz etmiştir. Karmaşık iş parçaları için genellikle endüstriyel robotların ve pozisyonlayıcıların işbirlikçi programlanması ve simülasyonunu içerir. Yüksek karmaşıklığı nedeniyle, genellikle zahmetli ve zaman alıcıdır. Bu makale, karmaşık… Read More »Hızlı başlangıç: FANUC endüstriyel robotları ve pozisyonlayıcıları, karmaşık iş parçalarının kaynaklanmasında işbirlikçi programlama ve simülasyonu nasıl gerçekleştirebilir?

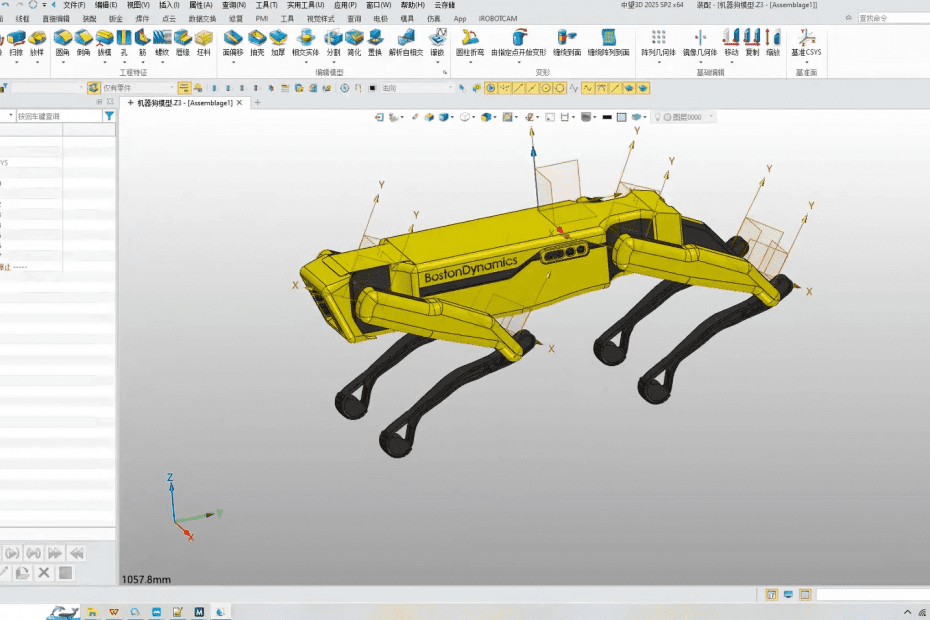
Robot Tasarımı için iRobotCAM: Boston Dynamics’in Köpek Simülasyonu Artık Çok Kolay

Vücutlandırılmış zekânın hızlı gelişimi, iki ayaklı robotlardan ve ördeklerden dört ayaklı robotlara ve hatta dört ayaklı tek boynuzlu atlara kadar uzanan bir tasarım çeşitliliğine yol açmıştır. Bu çeşitli formların ardındaki temel mantık, akıllı ajanların tasarımında yatmaktadır. Bu başarının anahtarı, yapısal… Read More »Robot Tasarımı için iRobotCAM: Boston Dynamics’in Köpek Simülasyonu Artık Çok Kolay

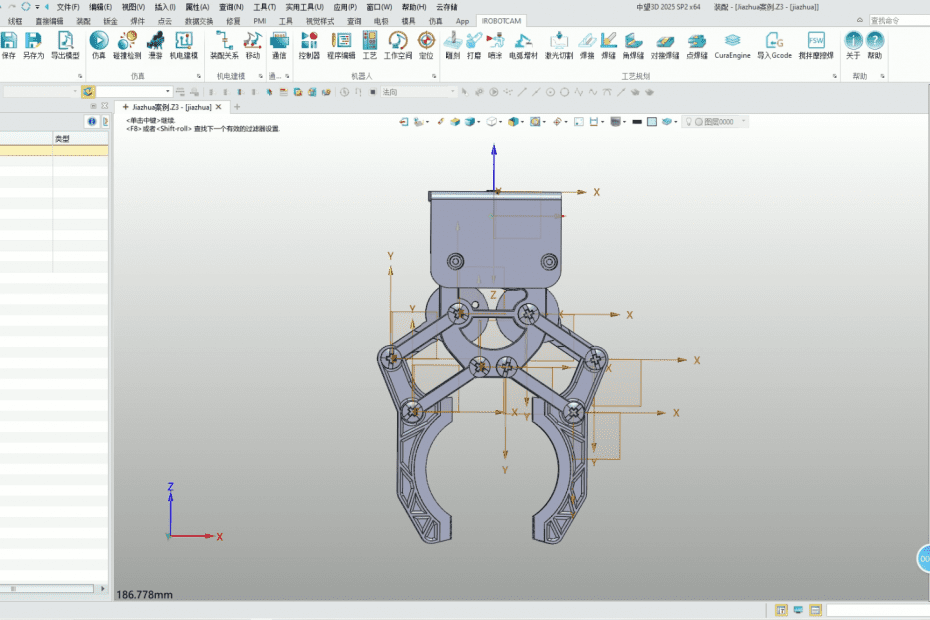
Paralel Robot Tutucu Tasarımı Nasıl Yapılır: iRobotCAM + MuJoCo Adım Adım Kılavuz

Özet: Yueqing Teknoloji, somutlaştırılmış zeka alanında somutlaştırılmış zeka tasarım yazılımlarının araştırma ve geliştirilmesine yoğun yatırım yapmaya devam etmektedir. iRobotCAM, seri ve paralel robotların tasarımını tam olarak destekleyerek, veri kaynağından somutlaştırılmış zeka tasarımının doğruluğunu sağlar. URDF çıktısını ve MuJoCo XML çıktısını… Read More »Paralel Robot Tutucu Tasarımı Nasıl Yapılır: iRobotCAM + MuJoCo Adım Adım Kılavuz

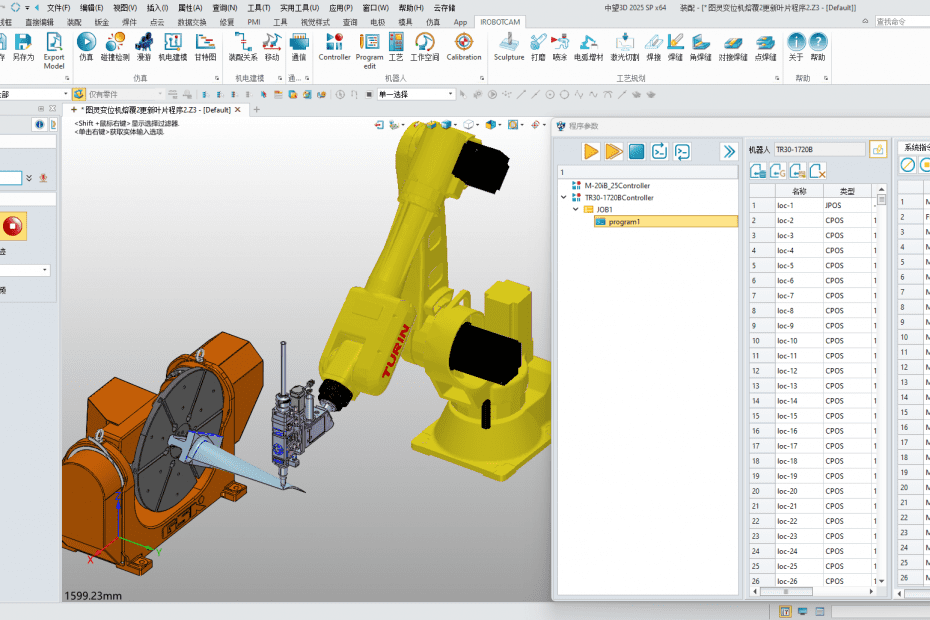
Müşteri referansı: Bıçak lazer kaplama işleminde Turin robot ve iRobotCAM nasıl kullanılır

Özet: Bıçaklar gibi karmaşık iş parçalarının işlenmesinde robot lazer kaplama işleminin zorluğu, yüksek hassasiyet özelliklerinin kullanılmasında yatmaktadır ve 3D CAD çekirdeğine dayalı iRobotCAM’in teknik mimari avantajları, yüksek hassasiyet gereksinimlerini etkili bir şekilde karşılayabilir, böylece beş eksenli bıçakların yüksek hassasiyetli lazer… Read More »Müşteri referansı: Bıçak lazer kaplama işleminde Turin robot ve iRobotCAM nasıl kullanılır

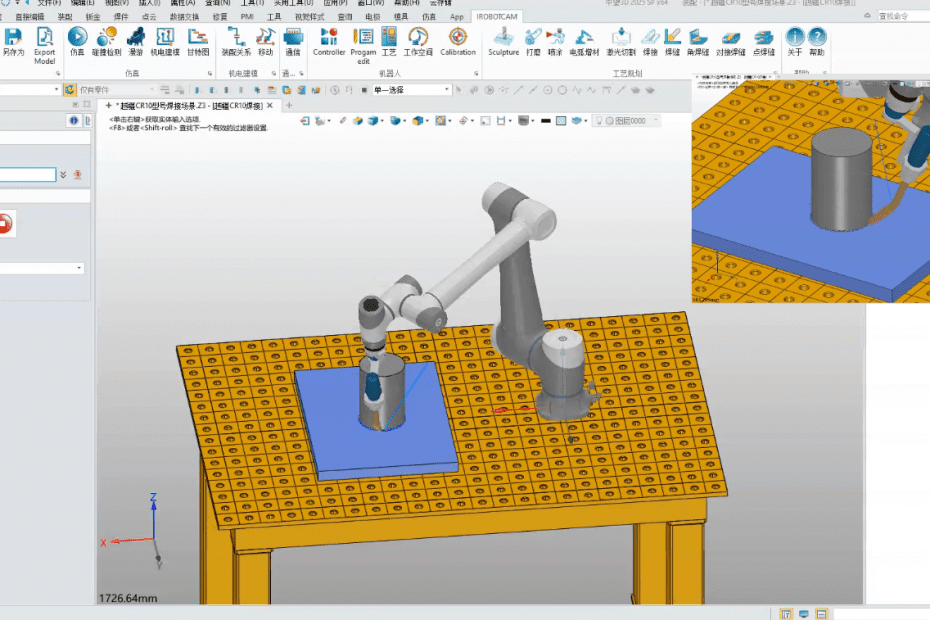
iRobotCAM ile debot işbirlikçi robot için hızlı kaynak programlama ve simülasyonu nasıl oluşturulur

Özet: İşbirlikçi robotların uygulanması, büyük miktarda tekrarlayan manuel işi serbest bırakmaya ve üretim verimliliğini büyük ölçüde iyileştirmeye yardımcı olur. Çeşitli robot işbirlikçi uygulamalarının temeli, robot programlama ve simülasyonunda yatar. Ev tipi robot çevrimdışı programlama yazılımı iRobotCAM aracılığıyla, Yuejiang gibi işbirlikçi… Read More »iRobotCAM ile debot işbirlikçi robot için hızlı kaynak programlama ve simülasyonu nasıl oluşturulur

Yüksek hassasiyetli robot teleoperasyonunu elde etmek için iRobotCAM ve IntelliHaptic nasıl kullanılır?

Özet: Kuvvet geri bildirimli insan-makine operasyonunun yenilikçi deneyimi, sürükleyici simülasyon uygulama deneyimini büyük ölçüde geliştirmiştir. Yüksek hassasiyetli kuvvet kontrolünün nasıl elde edileceği ve uygun uygulama senaryolarının nasıl oluşturulacağı, insan-makine etkileşiminin temelidir. Robot çevrimdışı programlama yazılımı iRobotCAM ve altı serbestlik dereceli… Read More »Yüksek hassasiyetli robot teleoperasyonunu elde etmek için iRobotCAM ve IntelliHaptic nasıl kullanılır?

Robotik malzeme üretim ünitelerini programlamak ve otomatikleştirmek için iRobotCAM nasıl kullanılır

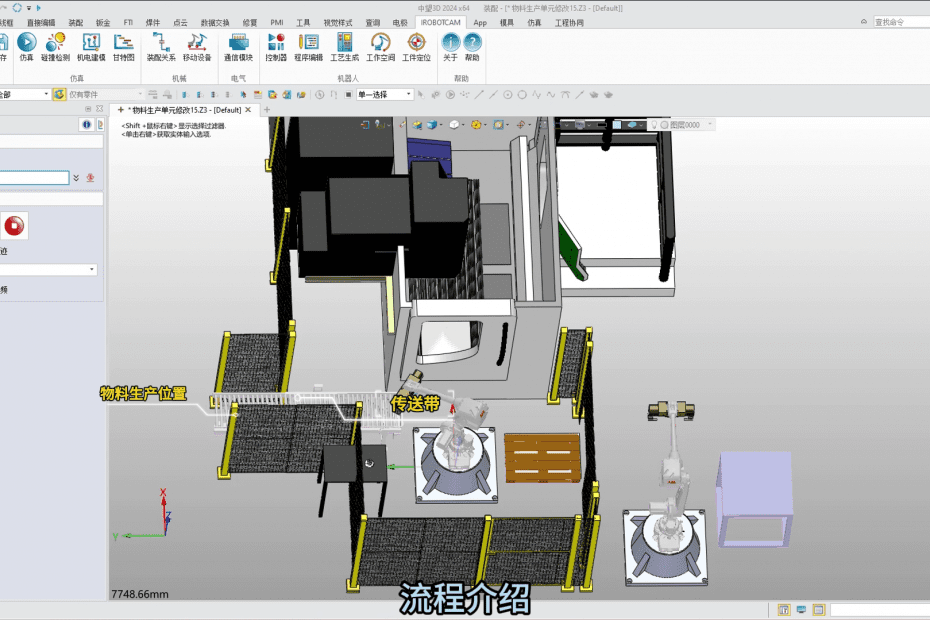
Özet: YueQing Technology tarafından geliştirilen, robot malzeme ünitesi otomasyonunun uygulama senaryolarını hedefleyen bir yerli robot çevrimdışı programlama yazılımı olan iRobotCAM, PLC ile hızlı bir şekilde iletişim kurabilen ve malzeme ünitelerinin ihtiyaçlarına göre otomasyonu gerçekleştirebilen kullanışlı bir malzeme ünitesi tasarım modülü… Read More »Robotik malzeme üretim ünitelerini programlamak ve otomatikleştirmek için iRobotCAM nasıl kullanılır